混元 3D 3.1 Part 对比 Hi3D Split:拆件、文件与枢轴实测
对照同源 FBX 和 GLB 的六次请求,核查混元 3D 3.1 Part 与 Hi3D Split 的实际文件、部件、面数和枢轴。
同一个公开机器人样本,混元 3D 3.1 Part 返回 19 个独立 GLB,Hi3D Split 返回一个带 21 个网格对象的 GLB。整体尺度几乎一样,但两份交付的部件原点都留在场景零点,直接转某个部件可能绕着地面转。另有两件较小的模型在混元入口失败,同源的 GLB 则在 Hi3D 得到了拆件结果。这三个案例揭示了下载打包、实际切分和导入后枢轴的不同。
先说结论
- 配对的公开机器人输入有 499,822 个三角面。混元 19 个文件合计 1,138,798 个三角面,实扣 $0.45。Hi3D 一个文件 21 个网格对象,合计 499,822 面,实扣 $0.40。
- 混元原始分件包共 22,795,384 字节,单个 Hi3D GLB 为 29,835,416 字节。这里面数更多的一组,下载总量反而更低。
- Blender 将这组配对结果的 40 个网格原点都放在场景
(0, 0, 0)。按各部件的世界坐标包围盒量,40 个都在盒外。 - 另两件小模型的 FBX 在混元收到上游无效输入。Hi3D 对各自的同源 GLB 返回一个 ZIP,里面各有一份 FBX,共 10 个与 57 个网格对象。四次成功调用实扣合计 $1.65。
为两个接口准备可核对的输入
SandBase 的混元 3D 3.1 Part收 FBX,Hi3D Split收 GLB、OBJ 或 STL,有通用与角色两种切分模式。三笔 Hi3D 都发 split_mode: "general"、level: "medium" 和 joint: "none",公开样本要求输出 GLB,小件要求 FBX。这轮没有测试角色模板。六个条件于 2026 年 11 月 14 日 UTC 分别提交一次。
配对结果来自混元接口上公开的 FBX 输入示例。混元接收原文件。给 Hi3D 的是通过 Blender 4.5.9 将网格和材质导出成的 GLB。原 FBX 为 34,519,660 字节,转换后 GLB 为 31,866,148 字节。两份都有 499,822 个三角面,在 Blender 都能看到一个材质和一张图。用已知 FBX 和转换版一起测,才能将接口要求与源形状尽量分开。
验证时分别居中、缩到同一最长边。每个方向从存储顶点取 10,000 个样本,量到对方网格最近三角形的距离。最大值不到归一化最长边的 0.000000053。两种文件存储顶点记录的方式不同,所以即便表面很接近,也依然需要另做 UV、材质和拓扑验收。
另两件用的是 Tripo P1/P2 对照 里的雕花号角与小机器人。去掉材质,然后将同一网格各导为 FBX 与 GLB。两种编码重新导入后,号角均为 21,011 个三角面,小机器人均为 20,898 个。各自双向抽样量到表面,最大误差都低于归一化后的 0.00000013。
分开数下载件、容器文件和网格对象
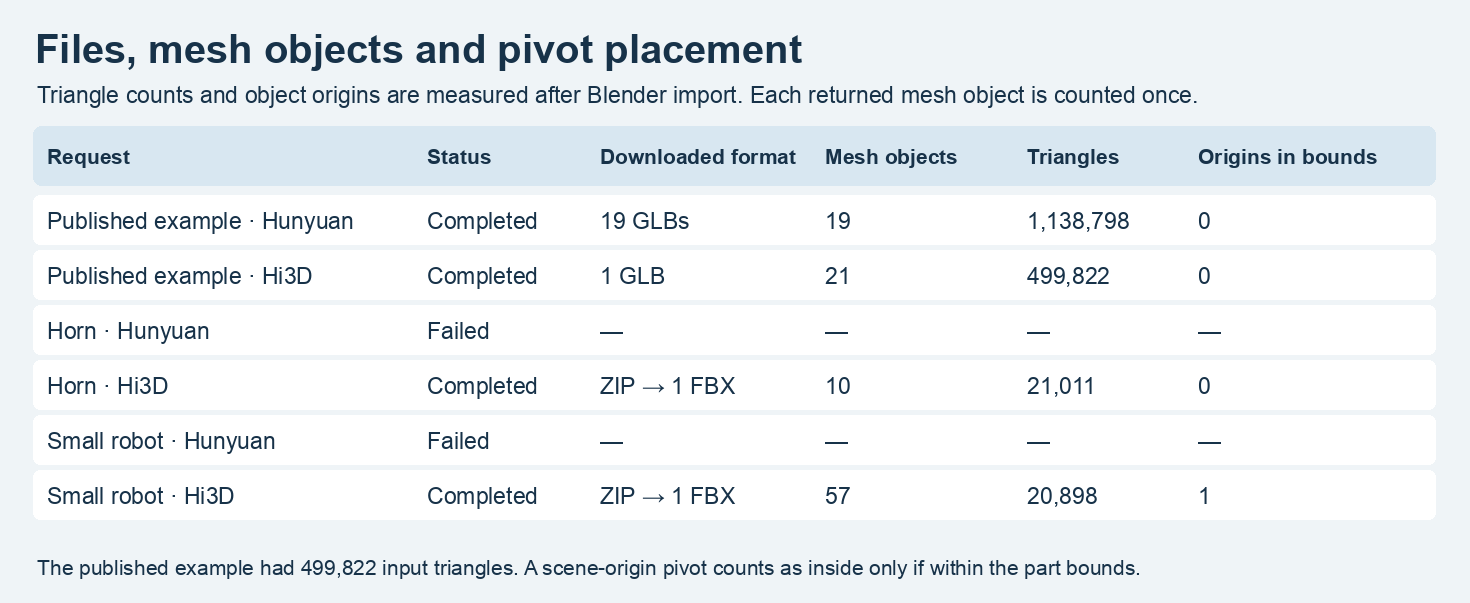
网格对象、三角面和原点是在 Blender 导入后统计。对返回失败的行,没有可计数的网格或三角面。
公开样本上的混元回执包含 19 条输出。逐份下载后看文件头,都是 GLB,每份导入后有一个网格对象。接口介绍写的是分件 FBX,实际这次拿到的却是 GLB。如果下载脚本按输入后缀强行命名输出,传给 FBX 导入器就会失败。需要以回执内容类型和实际文件签名一起判定。
Hi3D 的公开样本按请求输出一个 GLB,导入后看见 21 个网格对象,都在同一场景。对另两件小模型指定 FBX 时,拿到的是 ZIP。解包后每次只有一个名为 fbx0.fbx 的成员,但里面都是多个部件。调用拿几条链接、解包出几份模型、模型内部有几个对象,要分别从对应的一层计数。
混元在配对样本上合计比输入多了 638,976 个三角面,约为原来的 2.28 倍。Hi3D 的三角面总数与输入一致。面数相同只能说明总数相等,无法单独证明每个切面如何封闭或三角片如何分到各件。混元 19 份下载合计还少了约 704 万字节。网格数据、容器和贴图一起决定体积,不能拿面数或下载量单独推断可见细节。
混元独立拆件试验 曾对同一目录 FBX 返回 17 个 GLB。这次是 19 个。两次提交的 URL 相同,下载的源 FBX 的 SHA-256 也相同。接收端应按每次回执的实际条数登记文件。
用诊断色定位切分,再单独核对枢轴
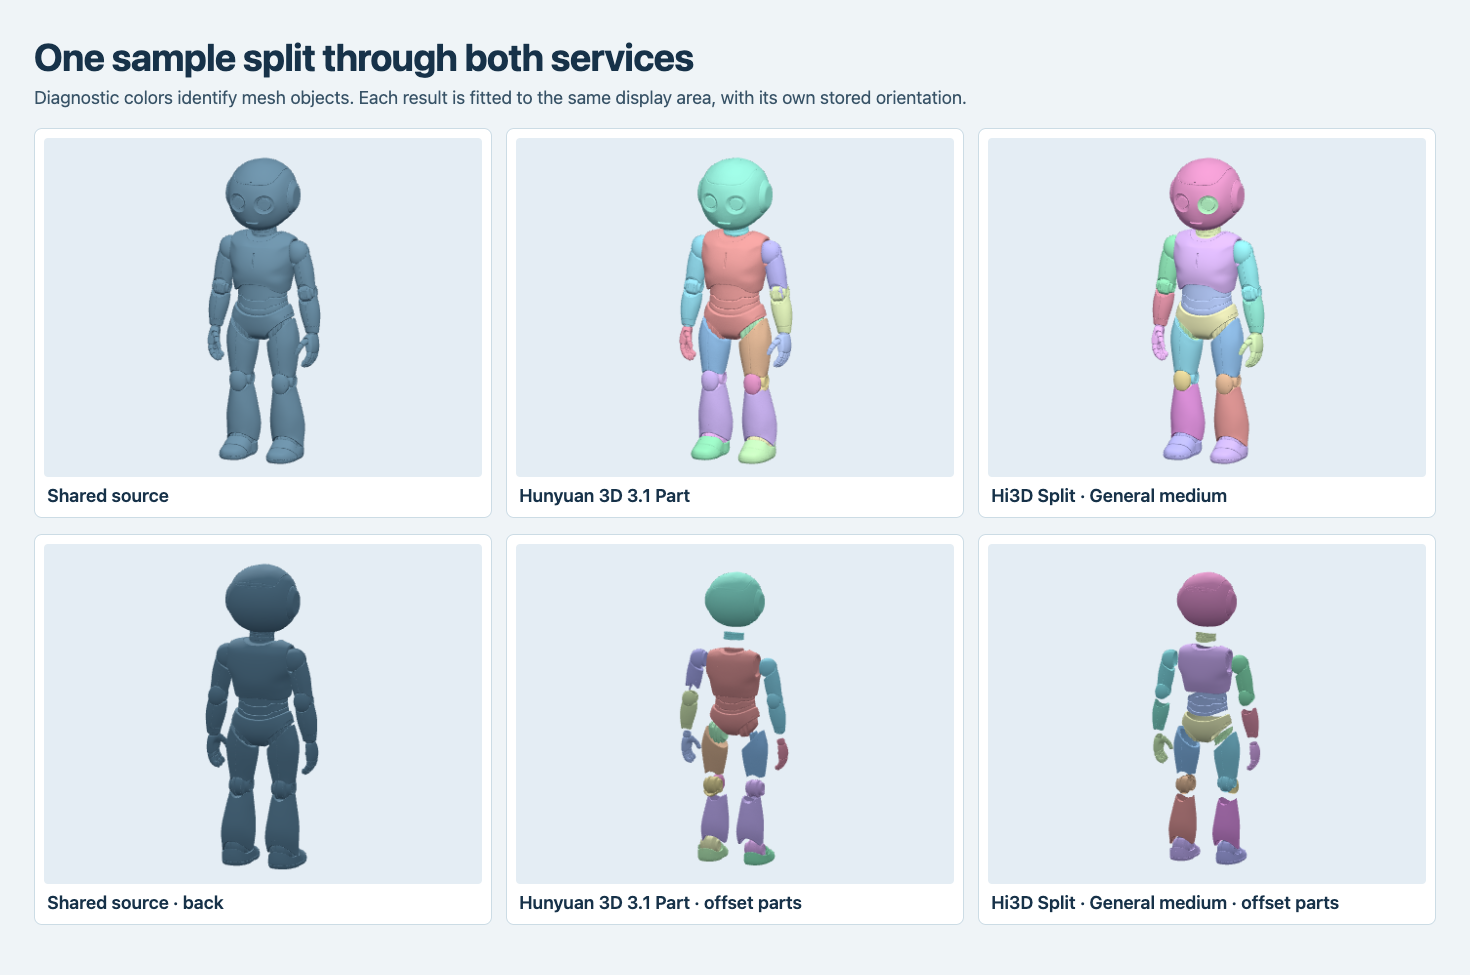
颜色按导入后的网格对象分配,用来定位切分。下排的偏移是在查看器里另算的,各张按自身尺寸适配展示区域。
两组都能看到头部、手和腿等明显分离的主要部件。Hi3D 的正视截图里,腹部和面部一小块眼睛区域用的是不同的对象颜色。两组的躯干边界也有差别。如果项目需要能拆前脸盖、转动腰或把某块护甲单独替换,就要在对应部位点选网格,再试一遍独立运动。多两个对象并不能说明刚好拆出所需的两件。
原点从对象的世界矩阵平移项读取,部件范围则从所有世界坐标顶点取最小最大。在导入单位里给 0.000001 容差,这份配对结果的 40 个原点仍然都在各自包围盒外,而且全在 (0, 0, 0)。网格顶点依然位于机器人应在的身体位置。转动肩膀时需要将枢轴设到肩关节或加一个局部父节点。配图的爆炸视图按部件包围盒计算偏移,展示的是分件布置,并没有为输出加装配关节。
如何读另两次失败和两次成功
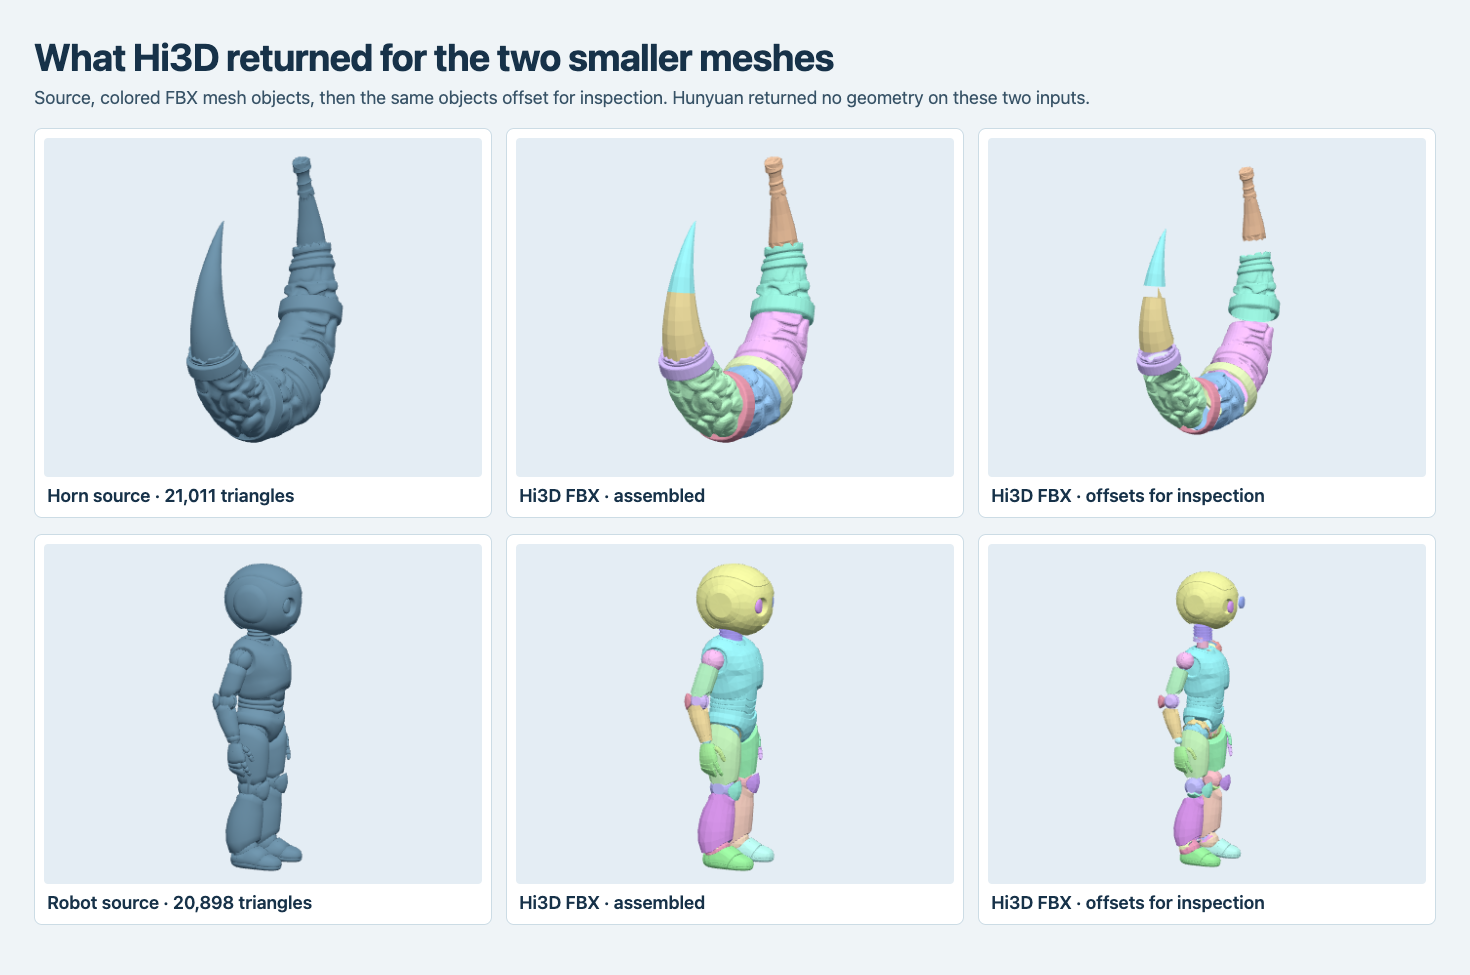
左边为两件小模型,中列和右列为 Hi3D 分件的组装与偏移展示。混元的两个配对请求没有返回几何。
两份小 FBX 都可以在 Blender 打开,服务日志也记录到对应 GET 返回 200,但混元只给了上游无效输入,未指明是具体哪个字段或导出设置。与此同时,公开示例的 499,822 个三角面超过 SandBase 模型字段描述的 30,000,仍然完成。只能确认这几个文件的实际表现,不能用面数解释失败,也不能将公开示例的成功当作扩容保证。
Hi3D 解包后的号角 FBX 为 623,292 字节,小机器人为 754,556 字节。前者 10 个对象,后者 57 个,其中 17 个不足 100 面。做点选或动画时,每个对象可能都对应一条记录或一个控件。先在原位确认细小件的实际作用,再决定是否合并。这里两笔小样有实物结果的只有 Hi3D,所以它们不能用来比较两家的切分精度。
给整场和单个选中部件分别算预算
公开样本的混元结果里,最大一件有 195,376 个三角面。Hi3D 最大的网格有 67,553 个。两组的切分范围不同,这两个数量可以用来估算导入负担,不能直接给同一部位的细节打分。混元的交付若要启动时整场可见,需要一个清单登记 19 份文件,并按共同坐标组装。如果只在点选时加载某件,则可以将其余文件延后。Hi3D 只要下载一次就能拿到整个场景树,点选里面的子对象不会把其他对象变成独立可取的文件。决定用整场预加载还是按需取件后,再设计下载和缓存。
常见问题
哪种结果更方便拿来做爆炸视图?
配对样本的 Hi3D 是单 GLB 多对象,混元则需要把 19 个原文件加载到共同场景。两种都可以按部件包围盒和指定方向重新计算偏移。交互式工具箱拆件演示展示了在浏览器里做一次这样的布置。
所有原点在同一个位置,会不会让部件都叠到一起?
本次没有。对象原点和网格顶点是两类坐标。顶点分布在整个机器人上,所以拼起来能正常预览。绕原点旋转单个件时,才会看到枢轴不在部件本身的位置。
下载脚本应该怎么判断文件类型?
先看实际回执,再核文件签名与压缩包成员。此次混元输入 FBX、返回多份 GLB;Hi3D 指定 GLB 时返回一个 GLB,指定 FBX 的两次返回 ZIP。
三条拆件 API 横评 补充了刚性控制器和软体玩偶的参考标签,可逐个检查部件被合并、拆散或保留的情况。
觉得有用?分享给更多人