2027 年 3D 拆件 API 对比:刚性道具与软体模型实测
六次真实调用对比 Tripo、Hi3D 和混元在两种标注网格上的部件交并比、错切、回包大小和导入对象数。
Tripo 把软体玩偶拆成七个网格对象,在采样视角里刚好对应七个设计部件。换成刚性控制器,它把小旋钮和三角形的一块外壳放进同一个对象。Hi3D 和混元在这处切分更接近预期。我们用同一套标注检查六次调用,分别记录独立部件、实际网格量和需要手动修的边界。
先说结论
- 刚性控制器的最佳单对象交并比,按五个设计部件等权平均,Tripo 为 73.79%,Hi3D 为 93.66%,混元为 94.12%。三条路线都把提手横杆和两根支脚拆成了不同对象。
- 软体玩偶有七个部件。Tripo 七个对象在可见采样点上都匹配,Hi3D 的最佳交并比平均为 99.21%,但导入有 20 个对象。混元把右耳并进了头部。
- Tripo 和 Hi3D 在两份输入上各回一个 GLB,三角面总数与输入相同。混元回了七个和六个 GLB,分别合计 2,757,983 和 1,724,225 个三角面。
- 选路线前先写清楚哪个部件需要单独转动、取下或替换。验收时同时看它漏了多少和它带走了什么。
先做一份能核对答案的源模型
这次在 Blender 4.5.9 自制两份输入。刚性控制器有外壳、底部滑盘、大小两个旋钮和提手组件,预先标成五类。另一份软体玩偶有头、躯干、左右耳、左右手臂和尾巴,预先标成七类。先保存标签网格,再把每份输入合并为一个场景网格对象。内部仍保留各组件相交的几何壳体,整个模型统一使用一张中性色贴图。图里的部件颜色对外观标注有帮助,只在验收渲染中加入。
Tripo Segment 和 Hi3D Split 拿到同一个 GLB。Hi3D 走通用拆件模式,粒度为 medium,填入无附加接头,要求 GLB 输出。混元 3D 3.1 Part 拿到同源 FBX。两种输入格式导回 Blender 后,每份都只有一个网格。控制器都是 1,876 面,玩偶都是 8,512 面。把位置和最长边归一化后,逐点检查 GLB 和 FBX 的双向最近表面距离,最大的采样距离也低于最长边的 0.00000013。两种封装各走自己的兼容路径,测量尽量对齐其输入几何。
记录每个标注部件能被哪个对象单独选中
导入后按包围盒中心定位并统一最长边。先按 90 度尝试四个水平朝向,用轮廓与首次命中深度选最贴合的一档,六份输出都维持原朝向。正式采样从前、后、左、右、上、下六个方向各发 96 × 96 条正交射线,只记该视角下射线第一次遇到的表面和它的部件标签。两次命中的深度差在最长边的 2.5% 以内,才算对到了同一位置。
对每个原设计部件,在所有输出对象中找交并比最高的一个。分子是深度对上且标签分别属于这两个部件的射线数。分母为两边的可见计数之和扣掉这部分重合。因此对象漏掉部件时分子会变小,对象夹带其他部件时分母会变大。各部件的最好分数等权平均,旋钮虽小,和整个外壳在平均数里权重相同。
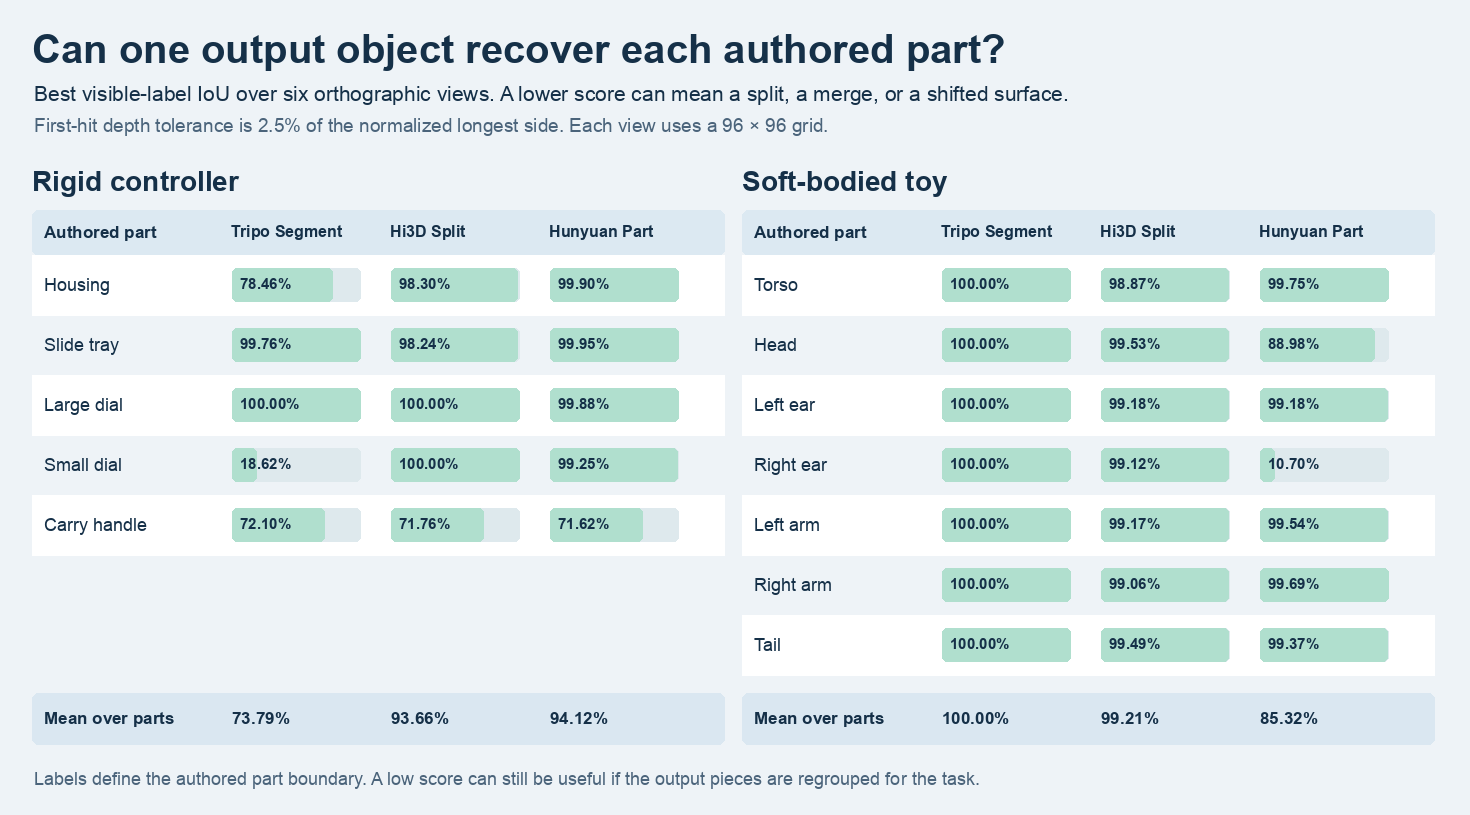
每个分数对应一个输出对象和一个参考标签。控制器的小旋钮和玩偶的右耳都保留了几何,却分别和其他部件合并。
刚性控制器要把两个旋钮分开验
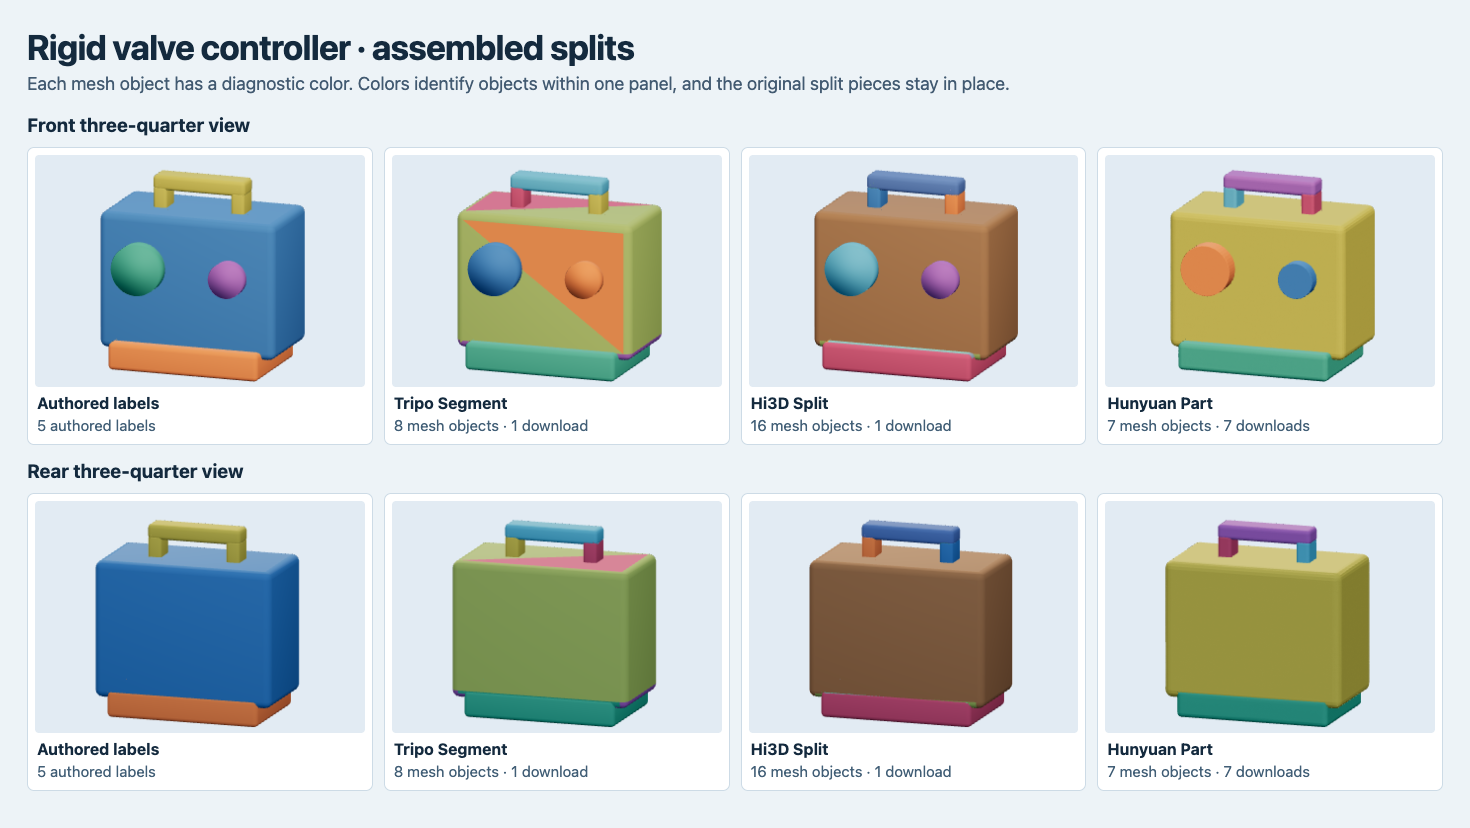
颜色只标识单张图里的独立对象。Tripo 的小旋钮与外壳上一块三角区域同色,三条路线都把提手横杆和支脚分开。
Tripo 和 Hi3D 的控制器结果在深度容差内覆盖了参考的全部已命中射线,混元的覆盖率是 99.97%。但外形对上以后,部件仍可能切错。Tripo 输出的小旋钮对象覆盖了全部 399 条小旋钮射线,还带入 1,744 条外壳射线,总计 2,143 个可见采样点。因此小旋钮交并比只有 18.62%。如果把这个对象直接绑给旋钮交互,外壳上同一对象的区域也会跟着转。
Hi3D 的大小旋钮交并比均为 100.00%,混元分别为 99.88% 和 99.25%。两个对应对象都能从外壳中看清。Hi3D 整个刚性输出是 102,868 字节,共 16 个网格对象。若应用准备自动按对象创建互动按钮,就要先把多出来的对象和五类设计部件逐一对齐。决定先试哪条路线时,可直接围绕必须动的旋钮和整体下载预算做判断。
参考模型把提手横杆与两根支脚合为一个标签。Hi3D 的最大匹配对象占提手 1,466 个采样点中的 1,052 个,其余两个支脚一边 207 个。要整套拆下提手时,可把三个对象编为一组,再回到组装视图验证移动一组时外壳原位不动。项目如果要换单根支脚,可以利用这三个已有的对象。
软体玩偶转到背面检查耳朵、手臂和尾巴
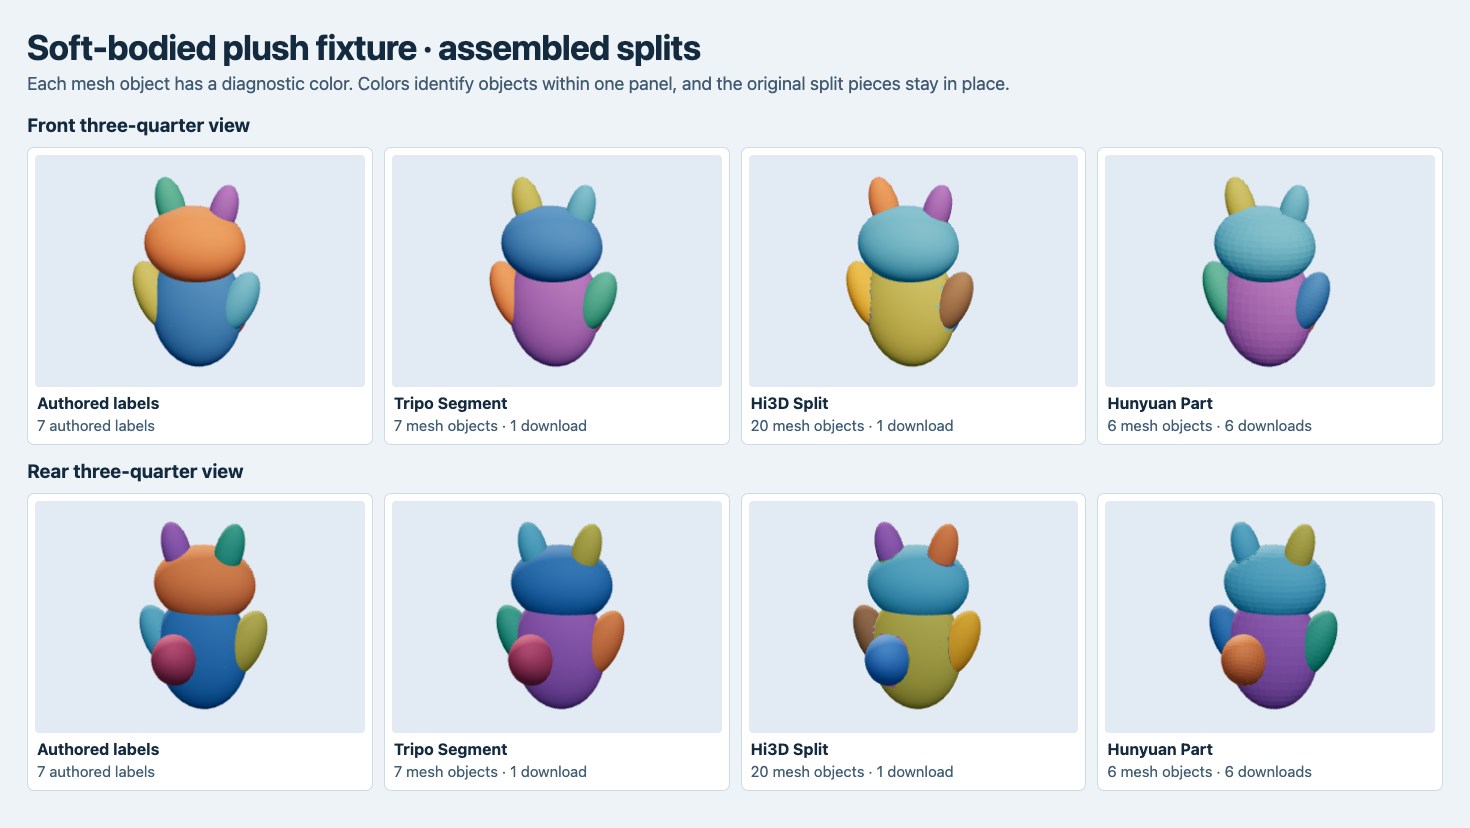
Tripo 在这个样本中给每个可见部件分配了一个独立对象。混元结果有一只耳朵和头部是同一个对象,Hi3D 在一些连接处多出小边界。
Tripo 给七个设计部件各返回一个对象,可见采样点全部吻合。Hi3D 挑最大的对应对象时平均交并比为 99.21%,同时在头身与手臂连接处附近还返回额外对象。如果要直接在网页中选择部件,可以先检查这些对象是否需要一起选中。
混元在深度容差内覆盖参考 99.90% 的已命中射线。它最接近右耳的对象覆盖了右耳 570 条参考射线中的 566 条,还覆盖了头部 4,707 条射线。右耳和头部的最佳匹配都指向同一个对象,右耳的交并比落到 10.70%。要单独给耳朵设动画,还得把这块网格重新切开。本次软体是几个相交的光滑壳体,带褶皱、缝线或衣物附件的连续网格仍应按自己的部件边界验收。
数完包,再选适合工作流的路线
| 输入 | API | 下载文件 | 导入网格对象 | 三角面总数 | 原始包字节 | 实扣 |
|---|---|---|---|---|---|---|
| 刚性 | Tripo | 1 | 8 | 1,876 | 69,656 | $0.48 |
| 刚性 | Hi3D | 1 | 16 | 1,876 | 102,868 | $0.40 |
| 刚性 | 混元 | 7 | 7 | 2,757,983 | 55,166,984 | $0.45 |
| 软体 | Tripo | 1 | 7 | 8,512 | 219,460 | $0.48 |
| 软体 | Hi3D | 1 | 20 | 8,512 | 324,448 | $0.40 |
| 软体 | 混元 | 6 | 6 | 1,724,225 | 34,491,720 | $0.45 |
2026 年 11 月 14 日 UTC 六次调用都成功,合计 $2.66。按下载到的 GLB 数求文件数,再在 Blender 里数网格对象。单一 GLB 可以带多个部件。混元的刚性结果给七个独立部件文件,合计超过 275 万面。如果预览端要同时打开所有包,就要为下载和显存留出空间。网页只点开一个部件时,可以考虑按需加载,并用真实的视图单独检查它在组装位置的变换。
和这次软体相近的玩偶可先试 Tripo,机械面板要分开大小控制件时可先试 Hi3D,想逐件下载时可以把混元的包体大小也放进验收表。对每个必须能动的部件,预先写清楚它可以带哪些附属面、有哪些地方需要自己独立。三个已经切准的零件编为一组,和从头部重新切下一只耳朵,修改量差别很大。拾取或移动后的效果可以接到 交互式爆炸图实操 的流程里确认。
常见问题
对象数越多,拆得越细就越好吗?
在这个软体样本上,七个对象已经覆盖七类可见标签,20 个对象也能覆盖主要部件,但多了要检查的碎片。先确定对象包含哪个部件,再给不需要独立的对象分组。
单个 GLB 和一个目录的分件怎么比?
按返回的变换组起来,分别记录下载数、导入对象数和总面数,再看同一语义部件的实际选择范围。混元与 Hi3D 的拆件包对比 还提供了不同输入下的文件封装和枢轴实例。
觉得有用?分享给更多人