2027 混元 Part Splitter 实测:从 FBX 到 GLB 组件
混元拆件两次实测,展示 23 份原始 GLB 的导入、组装与移开效果,并测量三角面、原点、顶点色和贴图变化。
同一个混元 Part Splitter 路线,输入带贴图的机器人 FBX 和弯角道具 FBX,两次分别返回了 17 个和 6 个 GLB。部件可以按导出坐标拼回原来的形状,但导入 Blender 后,所有部件的原点都在场景零点。直接旋转机器人头部,会绕场景原点转,而不是绕脖子转。两组交付也都去掉了原始贴图,并增加了三角面。要接入制作流程,需要在验收时把文件、几何、原点和材质分别核对。
先说结论
- 两次拆件各实扣 $0.45,共返回 23 个原始 GLB。机器人有 17 个,Rodin 弯角有 6 个。输入是 FBX,返回为按部件分开的 GLB。
- 每个 GLB 都是一个
world根节点带一个网格子节点。23 个 Blender 网格的原点都在 (0, 0, 0),各部件实际摆放由顶点坐标保留。 - 两份 FBX 都有打包图像。全部输出只给每个部件写入一种顶点色,未内嵌图片,导入也没有 UV 层。
- 弯角从 19,874 个输入三角面增加到 1,793,724 个输出三角面。23 份 GLB 的格式校验都是零错误、零警告,按重合顶点归并后也都未检出开放边。两种检查关注的属性不同。
先确认输入格式和实际面数
SandBase 混元 Part Splitter 使用可从公网访问的 FBX 地址。我们提交了目录公开的示例机器人和一份 Rodin 2.5 生成的带贴图弯角 FBX。Rodin 的输入图沿用 Rodin 和 Meshy 的 STL 对比里的公开弯角图,这次单独生成 20K Triangle、开启 PBR 的 FBX。上一轮是 50K STL,两个文件来自不同调用。这里的 FBX 生成实扣 $0.48,与混元拆件费用独立。
用 Blender 4.5.9 导入,Rodin FBX 实际有 19,874 个三角面,低于 SandBase 工具定义给出的 30,000 面。目录示例的机器人有 499,822 个三角面,这次也成功返回。结果只说明这份目录示例在本次调用中成功。对新输入仍按文档给出的限制准备,并保存真实面数和服务响应。第二份模型能让我们看到低面数输入经过拆件后,交付体积和面数如何变化。
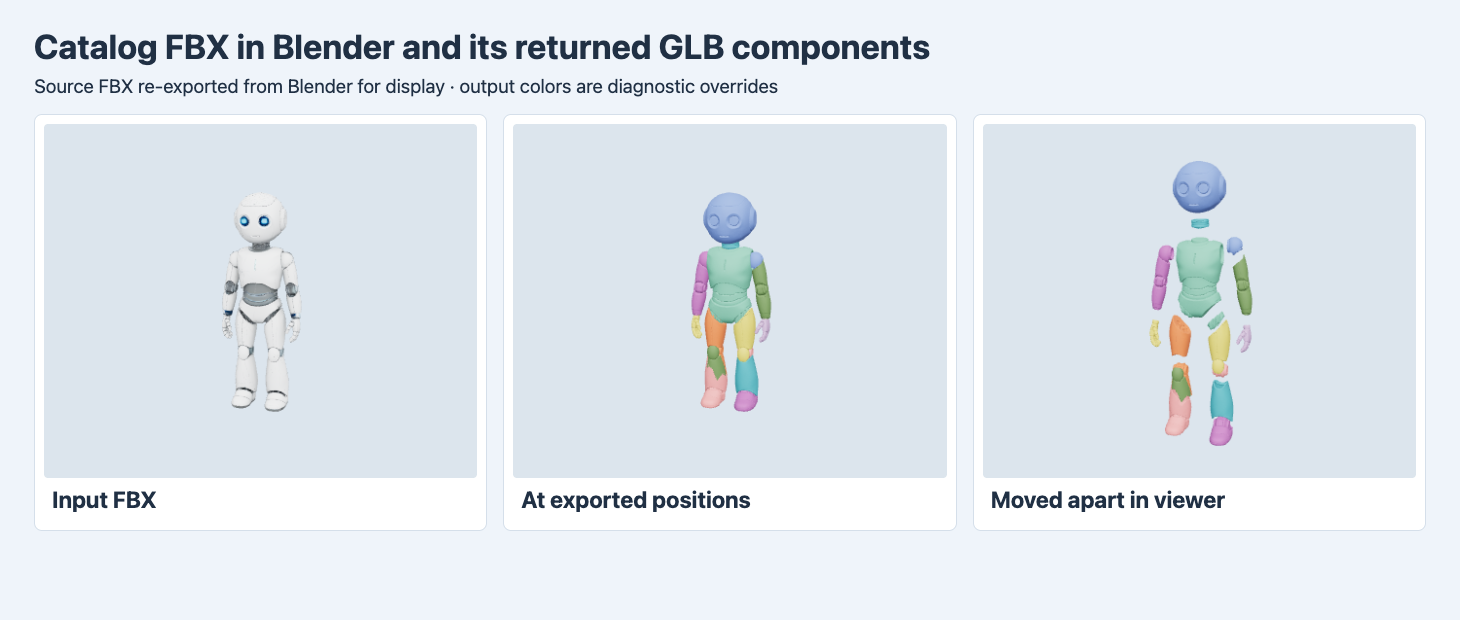
左图是用 Blender 导入 FBX 后供显示的副本。中间加载原始部件 GLB,右图在查看器中把部件向外移。两组彩色部件图都使用诊断色。
在移开部件的视图里,可以看出头部、躯干、手和腿。机器人的两个侧面拆分粒度不同,其中一侧单独有一个小肩部区域。接口交付的编号适合与下载记录对照。用于角色编辑时,应根据实际几何给部件命名,再检查左右差异及关节位置。
先清点所有文件,再导入
两个完成响应都返回了文件数组。只保存第一个 URL 会漏掉其他部件。每条返回的类型都是 model/gltf-binary,下载后核对的头部也都是 GLB。原件里网格使用 part_* 名称,排序和返回数组并不相同。例如机器人这次按数组顺序命名的 part-02.glb,里面的网格叫 part_0。需要将后续修改追溯到原始文件时,清单同时记录下载顺序和内部标识。
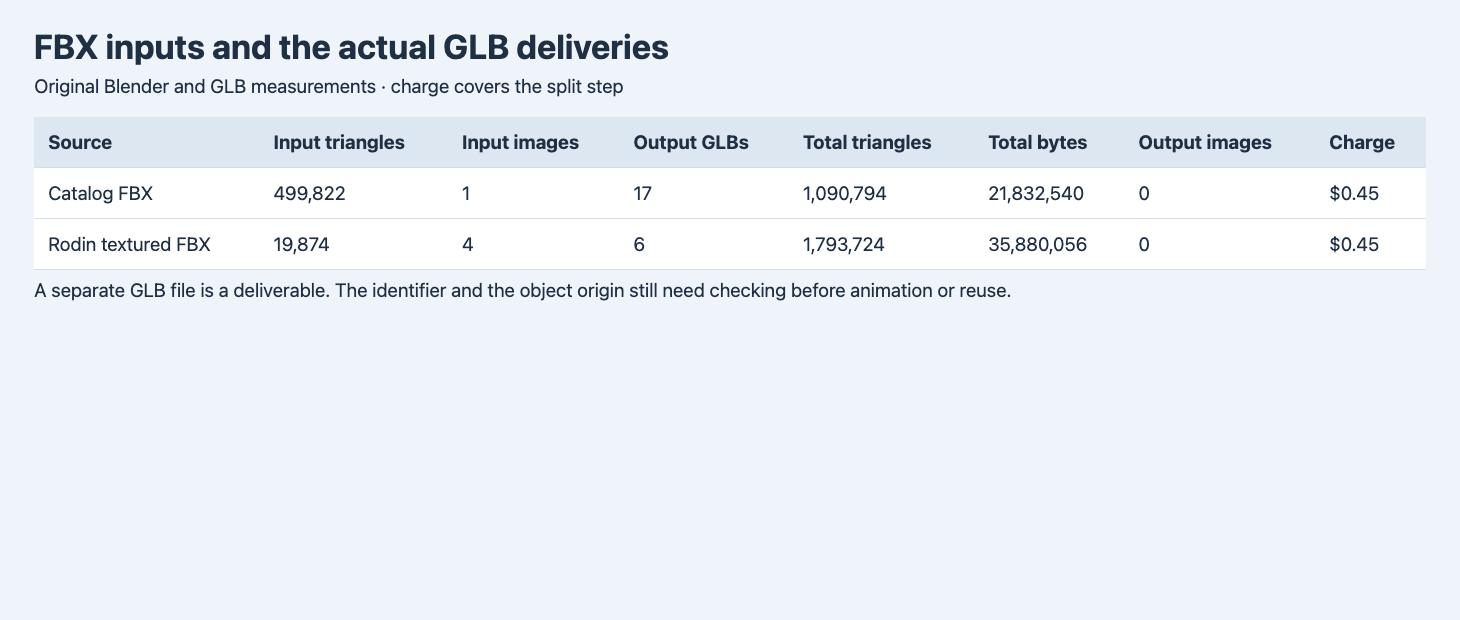
网格面数和字节数来自原始文件。右栏是拆件费用。
| 输入 FBX | 输入三角面 | 打包图片 | GLB 文件数 | 输出总三角面 | GLB 总字节 | 实扣 |
|---|---|---|---|---|---|---|
| 目录机器人 | 499,822 | 1 | 17 | 1,090,794 | 21,832,540 | $0.45 |
| Rodin 弯角 | 19,874 | 4 | 6 | 1,793,724 | 35,880,056 | $0.45 |
输入网格较小的弯角,最后反而给了更大的部件包。面数增加说明交付几何内容与输入不同,做蒙皮、顶点动画或依赖原索引的工作时,要重新验收。每个部件按完全相同的位置归并顶点,再统计被一个三角面使用的边,两组输出均未检出此类边,也没有被超过两个面使用的边。这些结果只覆盖上述几何属性。部件相互接触的位置、厚度、自相交及装配公差还要单独检查。
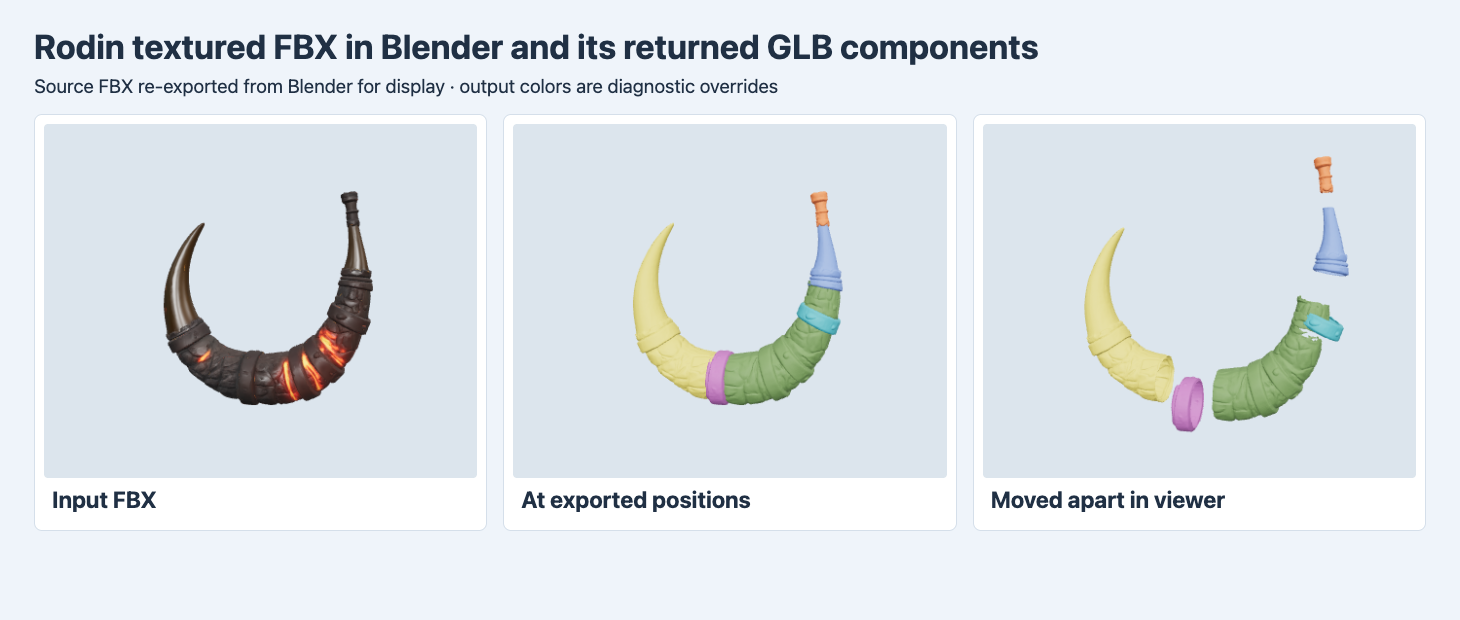
中间保留各 GLB 原始坐标,右图按部件中心向外移动。两组输出图都使用诊断色显示范围。
原始弯角带束带和亮橙色纹样,拆件结果分出下方的束带和右侧尖端等区域。源文件的贴图没有进入部件 GLB。我们解码了全部 COLOR_0,每份网格只有一个 RGBA 值,而且没有 UV 和图像引用。单色可以辅助辨认部件。若要还原纹样,需要保留源 FBX,按用途给新的表面重建 UV、重赋材质或转移贴图。确认结果时,要旋转看接缝的两侧和上色区域的边界。
如果要把其中一件作为可替换资产,先列出项目必须保留的部位,再对照接口交付。头、颈和躯干都能选中,仍要看肩部的交界是否符合自己的动作范围。可以在空场景里单独导入准备替换的部件,保留一张原位图和一张移开图。对照输入原件时,分别检查该部件和相邻部件的接触面。这样可以定位是哪一侧需要修整。
保留组装位置,再重设部件原点
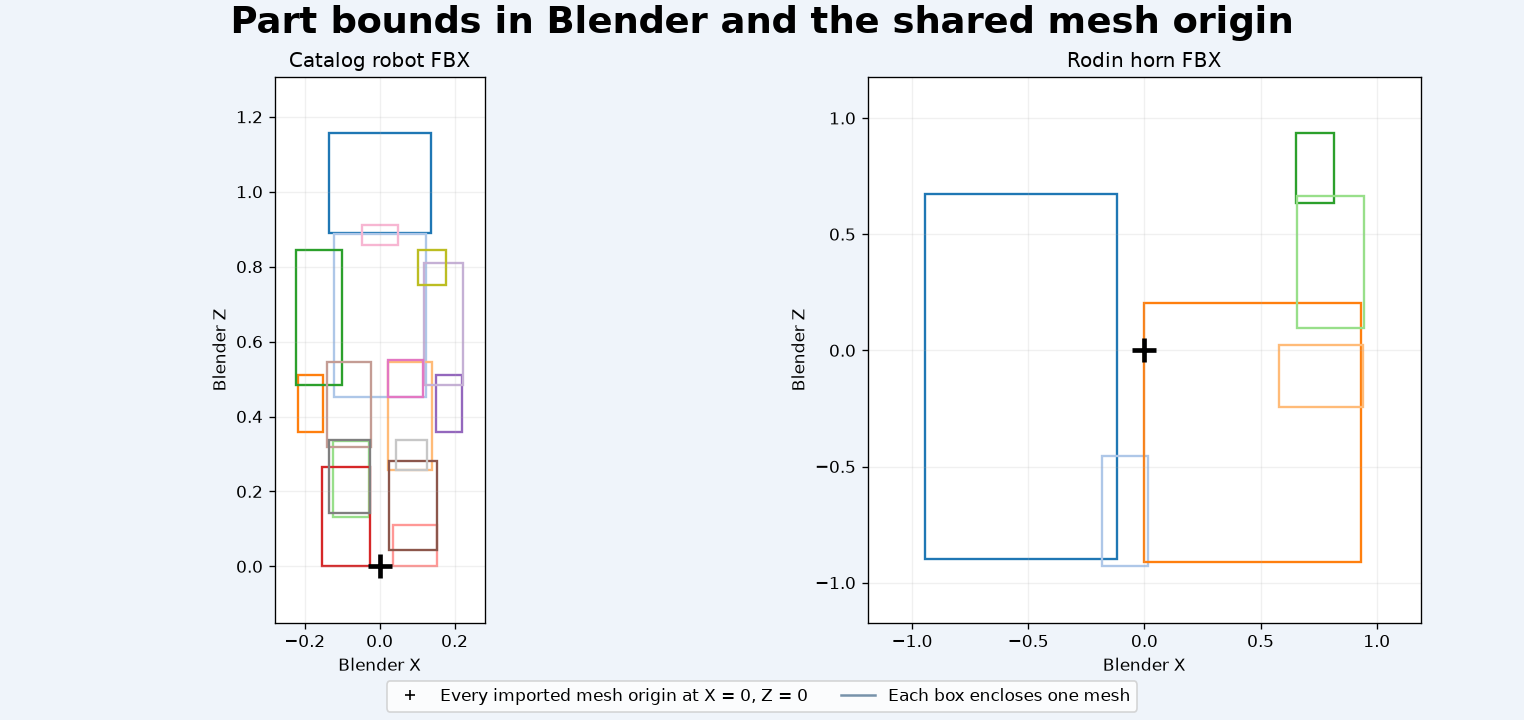
彩框是在 Blender 世界坐标中量到的 X–Z 包围范围,两件道具使用各自的坐标尺度。黑色十字是所有部件的原点。
把全部 GLB 导入同一场景。每份文件都有一个名为 world 的根节点和其下的网格,没有额外的关节层级。17 个机器人网格和 6 个弯角网格的原点全在零点。虽然部件能靠顶点坐标摆回组装位置,关节中心没有随文件提供。比如机器人的头部 part_0 在 Blender Z 轴上约为 0.889 到 1.156,而原点的 Z 值是 0。用它直接转头,会沿身体之外的轴摆动。
给部件做动画时,可以把输出放进一个集合,源文件放另一个集合做参考。选定目标部件,把 3D 游标放到真实希望旋转的位置,再用 Blender 的原点操作把原点移到游标,同时保留顶点位置。先小幅旋转确认轴的位置,再撤销这次试转。用于独立展示时,几何中心可能够用。肩轴和铰链则应根据配合关系放置。保存编辑版时,继续保留原 GLB 的身份和内部部件 ID。
复现请求并保留完整输出
下面的请求用的是公开目录样本。服务端带 Bearer Token 发到 POST https://api.sandbase.ai/v1/run,用 GET /v1/run/{id} 等待完成。换成自己的 FBX 时,先确保模型服务能访问地址。调用可能产生费用。
{
  "model": "tencent/hunyuan-3d/3.1/part",
  "model_url": "https://static.sandbase.ai/examples/tencent/hunyuan-3d/3.1/part/input_input_file_url_0.fbx"
}
下载时保留所有文件,给每条记下内容类型、文件大小、哈希和导入后的内部标识。下游指定 FBX 时,还需要转换交付格式,转换后再次核对单件原点、层级及材质。对于需要拉开部件的动画,先在原位查看相邻形状,再逐个移开,并查看与另一个部件接触的表面。可以用 Tripo 与 Hi3D 拆件对比里的单 GLB 多对象结构作为另一种交付模式。
混元与 Hi3D 的同源拆件实测用同一目录机器人比较两条路线的打包与对象数量。
常见问题
输入 FBX 会输出 FBX 吗?
两次试验都返回单独的 GLB 文件。工程集成时检查每项的文件类型,再选择正确的导入器。
导入后的原点是铰链位置吗?
本次全部 23 个网格的原点都在场景零点。绑定前按预期的旋转轴放置,再通过实际试转验收。
零开放边之后可以直接打印吗?
零开放边和格式校验只说明对应检查通过。本次没有验证独立部件的壁厚、装配间隙、支撑或实际出件。
两次拆件由 SandBase 执行并计费。图中使用原始部件,输入 FBX 为展示导出,封面为示意图。
觉得有用?分享给更多人