2027 AI 3D 模型怎么进 Blender?五份资产实测
在 Blender 4.5.9 LTS 导入五份 GLB 和 OBJ,实测三角面、打包贴图与 Cycles 渲染,展示缺贴图时的结果。
五份原始生成资产都导入了 Blender 4.5.9 LTS。我们随后故意去掉 OBJ 的贴图再试。Blender 仍返回 FINISHED,网格也在,图像节点却没有像素,Cycles 把机器人渲染成了品红色。下面用五份真实文件对比 Blender 接收到了什么、材质有几张图、几何有多重,以及交付时哪些文件要一起带走。
先说结论
- 混元 3D 3.1 Pro 的 GLB 导入后有 499,914 面,一张 4096 × 4096 图已打包。Rapid 的 OBJ 是 50,000 面,使用文件夹里的外部贴图。
- Rodin 2.5 Fast 与 Meshy 7.1 双图结果各导入三张已打包图片。TRELLIS.2 导入两张并能渲染,其原始 GLB 在 Khronos 验证器仍报一项错误。
- 在本次 Blender 版本里,五份原件各生成一个网格和一个材质。包围盒尺寸用 Blender 单位记录,未与实物做比例标定。
- Rapid 交付要保留 OBJ、MTL 和 PNG。缺 PNG 时,图像节点报告 0 × 0,Cycles 画面出现明显的品红色。
用了哪些文件
我们从前几篇实测取五份原始输出。混元 Pro 和 Rapid使用同一张机器人图。Rodin Fast和 TRELLIS.2各用相同的挎包图。Meshy 双图结果则来自另一组半身像测试。这组文件适合观察格式、贴图打包和几何差异。横跨五份结果的模型排名,需要统一输入与设置重新测。
每份原件用 Blender 官方 4.5.9 LTS Python 模块导入空场景。使用默认 GLB 或 OBJ 导入参数,统计网格三角面,检查材质的图片节点并保存 .blend。随后在 Cycles 用统一灯光和归一化正交画幅渲染。导入记录中的几何和物体变换在相机取景前量得。 Blender glTF 导入算子 · Blender OBJ 导入算子
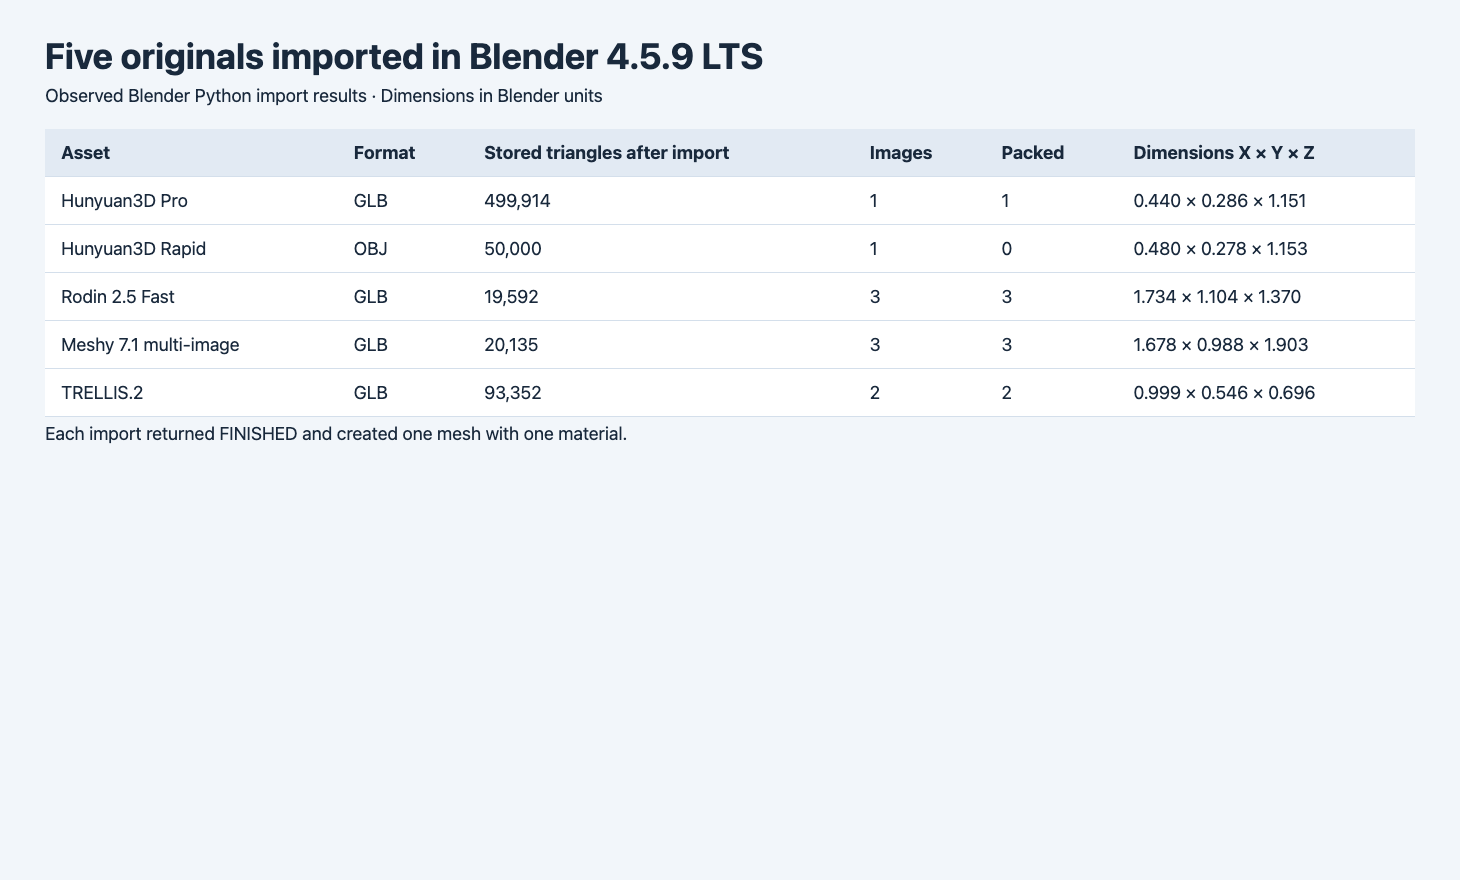
报告来自 Blender 实测数据。尺寸单位是 Blender 单位,FINISHED 表示导入算子已完成。
| 来源与样本 | 文件或整包字节 | 导入后三角面 | 材质节点使用图片 | 已打包 |
|---|---|---|---|---|
| 混元 Pro GLB,机器人 | 31,932,256 | 499,914 | 1 | 1 |
| 混元 Rapid OBJ 整包,机器人 | 14,494,820 | 50,000 | 1 | 0 |
| Rodin 2.5 Fast GLB,挎包 | 2,006,764 | 19,592 | 3 | 3 |
| TRELLIS.2 GLB,挎包 | 4,380,648 | 93,352 | 2 | 2 |
| Meshy 7.1 双图 GLB,半身像 | 8,188,512 | 20,135 | 3 | 3 |
Rapid 的总包包含 3,168,367 字节 OBJ、88 字节 MTL 和 11,326,365 字节图片。五份原件的导入面数都与源文件的几何计数一致。图片数按导入后材质中图片节点引用的独立图片统计。打包数取刚导入时 Blender 里的图片状态,可以判断保存场景后是否仍需要外部贴图路径。
混元 Pro 与 Rapid:一个 GLB 或一组关联文件
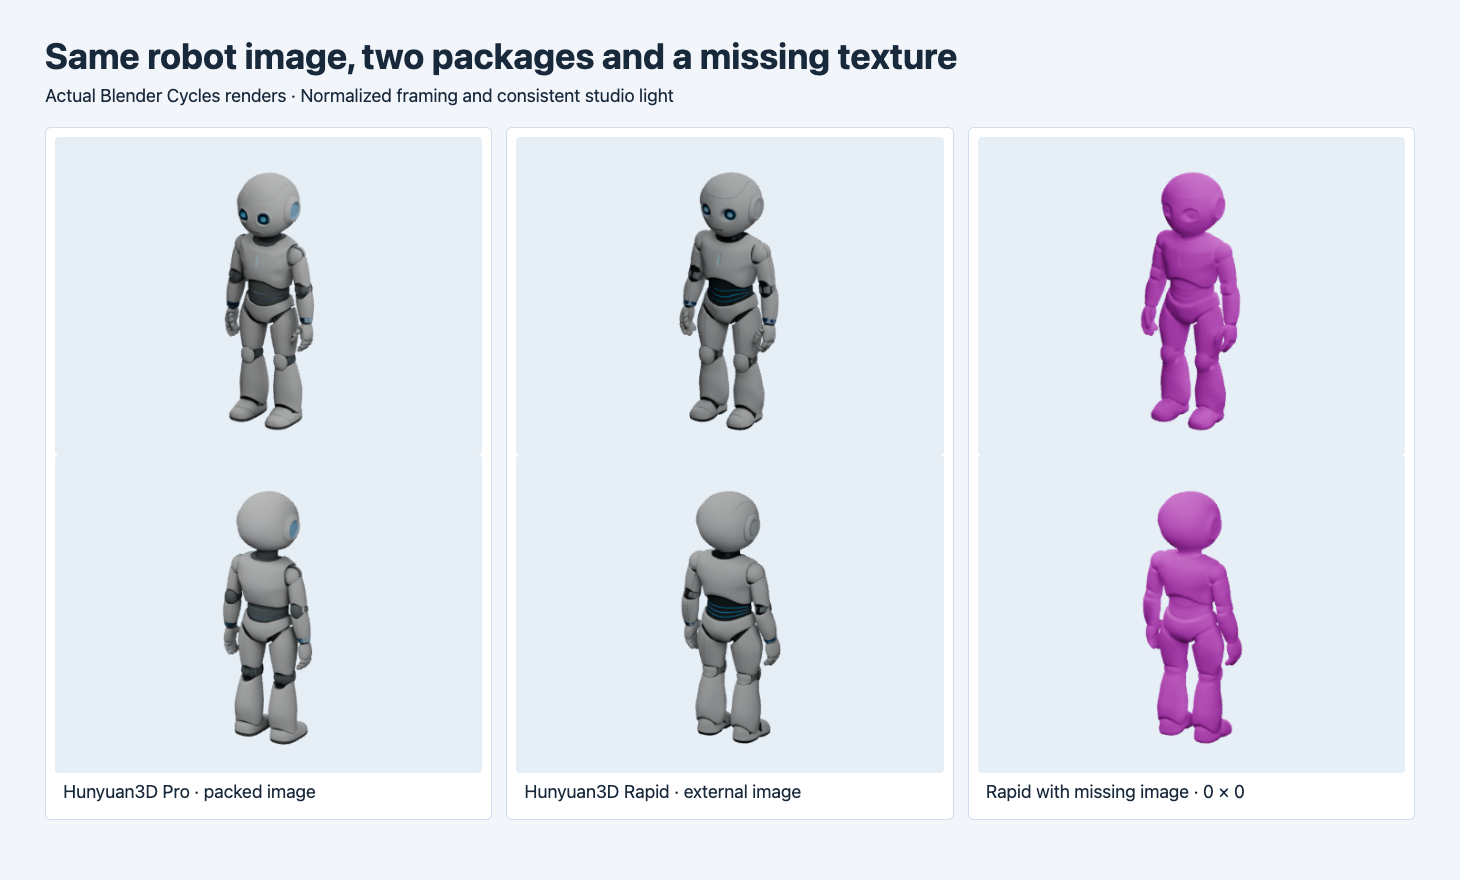
左为 Pro GLB,中间为完整 Rapid OBJ 包,右边仍是同一份 Rapid 几何,只有 PNG 缺失。
Pro 的 4096 × 4096 图已打包,499,914 个三角面在 Blender 可检查。Rapid 只有约十分之一面数,完整文件夹里的蓝色细线和灰色面板仍可见。两条路线在腰部和膝盖背面有不同的几何与材质细节。如果工作从自包含的单文件开始,Pro 少一步路径处理。若要先拿较轻的网格,且能一起管理贴图和材质文件,可以检查 Rapid 整包。
故障实验把同一份 OBJ 和 MTL 复制到独立目录,从该目录启动导入,避免 Blender 在工作目录找到原图。导入警告无法加载图片,仍返回 FINISHED。节点宽、高都为零,没有图片数据,解析出的路径也不存在。用同一套灯光渲染时,机器人变成品红。这说明验收要确认贴图真的读取到了像素,即使网格已经出现在场景里。
OBJ 的 mtllib 给出材质文件名。MTL 的 map_Kd 给出基础色图片路径,本包引用的是 texture_20250901.png。要把 .blend 单独交给别人,可以在导入后打包资源,再从干净目录打开副本检查。源文件另存一份,方便以后找出是图片路径、材质还是几何的问题。
Rodin、TRELLIS.2 和 Meshy:核对导入的材质节点
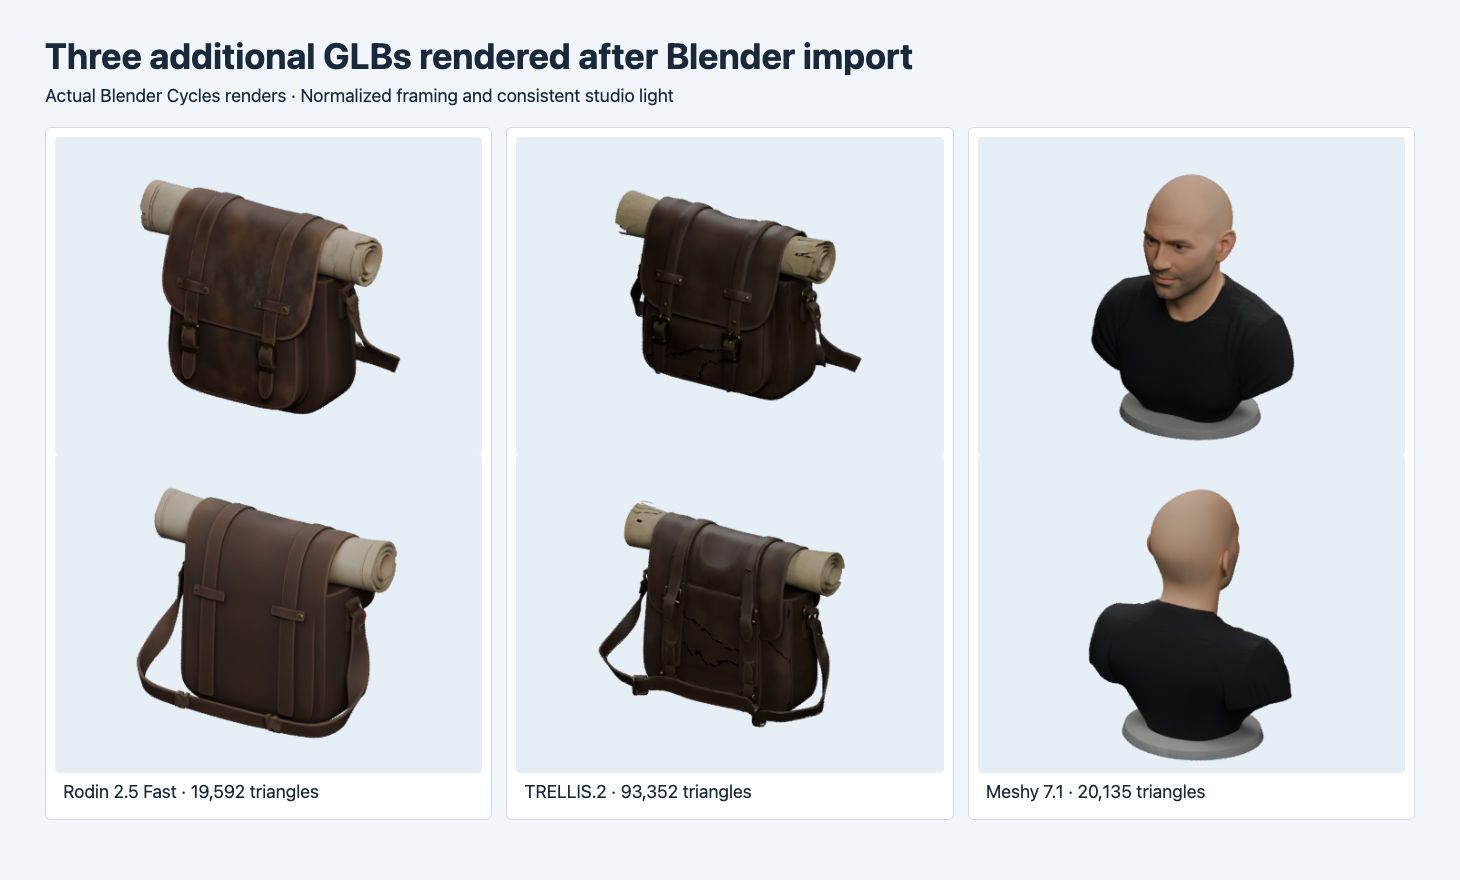
左、中是同一张挎包图的不同路线,右边为单独的半身像样本。各列从前后两个斜角渲染,使用统一灯光。
Rodin 挎包导入漫反射、ORM 和法线三个图片节点,分辨率都是 2048 × 2048。漫反射是 sRGB,ORM 与法线是 Non-Color。TRELLIS.2 挎包导入基础色与金属度、粗糙度图,同样是 2048 × 2048。两份都能看到肩带和卷起的物件。TRELLIS.2 的挎包前下方和背面有较深的不规则线条。这张渲染不能判断它们来自几何、烘焙外观还是导入环节,原始 GLB 另有一条非单位法线错误。要交付时可把渲染和验证报告一起核对。
Meshy 的双图半身像导入基础色、合并数据图和法线图,Blender 区分了颜色和数据色彩空间。20,135 面依旧略高于当时请求的 20,000。如果项目有硬上限,在导入后再量一遍。节点图片数量说明场景实际接收了什么。材质质量、其他渲染器的通道解释和几何准确度还要分开看。
到自己的 Blender 项目里验一次
两份机器人高度约为 1.151 和 1.153 Blender 单位。Meshy 半身像沿 Z 约 1.903。空场景的 scale length 是 1.0,样本没有实物标定。进场景前先定项目单位和可核验的参考尺寸。尺寸和轴向明确后,再查拓扑、UV 和部件能否拆开。五份输出都导入为一个网格,本次未测试绑骨或动作。
可先从 混元 Pro 图生 3D 拿单个 GLB,或用 Rodin 2.5 Fast 试较轻的带贴图输出。导入空场景后,保存三角面和图片统计,用产品实际视距渲染。要交接时,把保存的场景移到干净目录重新打开。OBJ 先验证完整文件夹,再用临时副本验证缺文件会发生什么。GLB 可配合自动验收脚本查规范、材质和预算。
批量导入时保留能定位问题的记录
为每份文件记录原件路径或哈希、导入后的网格数、三角面,以及每个图片节点的分辨率和打包状态。有节点但没有像素,与材质里没有图片节点,需要沿不同路径排查。机器报告旁留一张小图,方便查看 UV、贴图和法线在真实材质里的效果。迁移文件夹或升级 Blender 后,再用同一原件复测。
把打包和减面安排成两次检查
如果只是要把工程从一台机器移到另一台,可以先打包现有图像,重新打开文件看材质是否完整。这个操作解决路径问题。模型的三角面数量还需要按用途单独验。比如同图机器人里,Rapid 为 50,000 面,Pro 为 499,914 面。应先确认项目接受的面数,再决定是否在 Blender 做减面。减面后留原文件,分别检查手指、膝盖和腰部的轮廓,尤其是最终会放大的部位。
批量接入时,可以给每个项目写一个导入判定。先确认返回了网格,再检查图像是否有有效像素,接着核对单位和目标预算,最后渲染一张简图。这样缺 PNG 的 Rapid 会停在贴图检查,原始 TRELLIS.2 的法线问题会进入独立复核。两种问题会在不同工具里表现不同,保留检查结果方便知道该修包还是修资产。
想看同一原件转换成四种格式后的结果,可以参考 GLB、FBX、OBJ 与 STL 实测。
这两组导入网格还用于同网格三角面与四边面实测,可对照实际编辑边和 GLB 导出计数。
常见问题
文件最大的 GLB 会更适合编辑吗?
本次最大文件的面数也最多。编辑是否顺手取决于要做的操作。先查顶点密度、UV、物体边界和材质节点,再选源文件。
为什么 OBJ 导入成功却是粉色?
网格可以导入,而外部图片路径可能失败。本例的节点是零像素。恢复路径并重新加载或导入,然后核对节点确实有图片数据。
图片打包后就可以直接交接吗?
打包能让场景带上图片。交接前从干净目录打开 .blend,确认渲染器、扩展及项目使用的其他外部库都能加载。
觉得有用?分享给更多人