用 MoGe-3 检查单图几何的视场角和尺度
同一张图跑三次 MoGe-3,实测自动与指定视场角、点云深度及已知宽度对未参与校准平面的影响。
MoGe-3 从一张渲染图读对了三个方块的远近。自动估出的水平视场角为 57.02°,接近真实的 58.72°。直接用输出看近、远两个平面,平均深度误差仍有 0.616 米。用一根已知宽 0.300 米的短标尺做统一缩放后,误差降到 0.138 米。指定错误的 42° 再用同一根标尺,误差反而上升。从点云坐标可以看出这几种结果的差别。
先说结论
- 同一张图发给 MoGe-3,三次分别自动估角、输入真实水平角、故意输入 42°。每次实扣 $0.075,共 $0.225。
- 将点云投回原图后,从坐标反推的水平角是 57.02°、58.72°、42.00°。用真实角的组仍有 0.720 米的未校准平均深度误差。
- 用标尺实际宽度缩放以后,自动组平均误差由 0.616 降到 0.138 米,真实角组由 0.720 降到 0.194 米,42° 组由 0.988 升到 1.752 米。这些数值都来自标尺以外的两个平面。
- 远面深度除以近面深度,真值为 1.783,三份预测为 1.961、2.011、1.545。对整份点云做统一缩放时,这三个预测比值各自保持原值。
给场景加一个已知尺寸
先在 Blender 搭一个以米为单位的场景。近处是橙色块,中间是带一条黑白标尺的蓝块,后面是浅色块。三块正面沿相机光轴的深度分别为 2.690、3.720、4.795 米。标尺宽 0.300 米,背板所在平面的深度为 3.712 米。相机用 32 mm 焦距和 36 mm 水平感光宽度,未裁切的 640 × 480 图对应水平视场角 58.7155°。
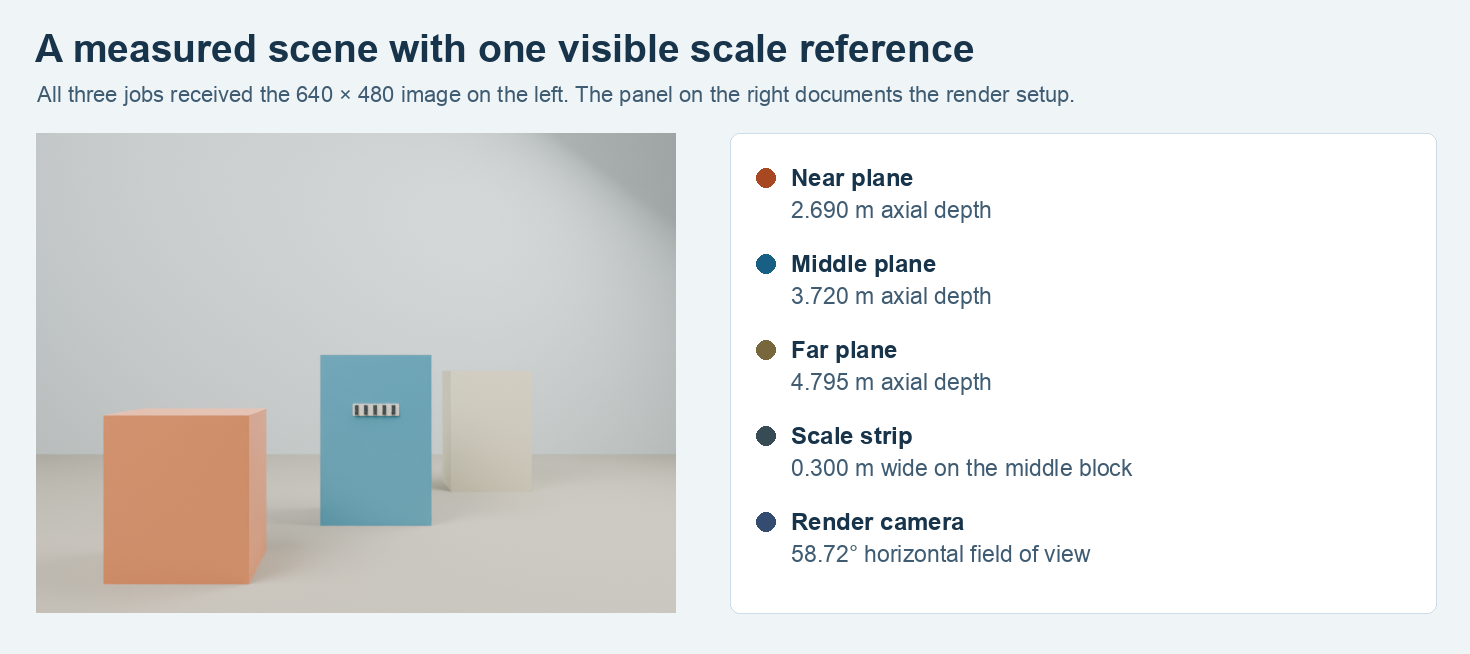
左边是三次请求使用的图。右边的标注来自 Blender 场景,供人工核对和评估。
2026 年 11 月 14 日 UTC 的三次请求共用同一 PNG。固定 resolution_level: 9、num_refinement_steps: 3、apply_mask: false。自动组省略 fov_x,另外两组分别传入 58.7155° 和 42°。输入里只有图片和这些参数。标尺的物理宽度、实际位置和射线真值都留给评估阶段。
我们在 Blender 从每个像素中心发一条射线,量首次碰到表面时沿相机光轴的距离。斜着发出的射线更长,这里的深度只取轴向分量。微软的 MoGe-3 研究资料介绍了单图公制点图。本次只用一个合成静物,检查视场角输入和尺度校准在这张图上的实际效果。
深度数值从点云量,PNG 用来定位
每笔回执给一份 GLB,另附一份 PLY 点云和三张 PNG,内容分别为深度、法线和有效掩膜。三份 GLB 均零错误、零警告,大小在 17,122,808 到 17,173,180 字节之间。PNG 均为 640 × 480,可先用它确认物体和平面在哪。下面的米数直接读的是原始 PLY 的相机坐标。
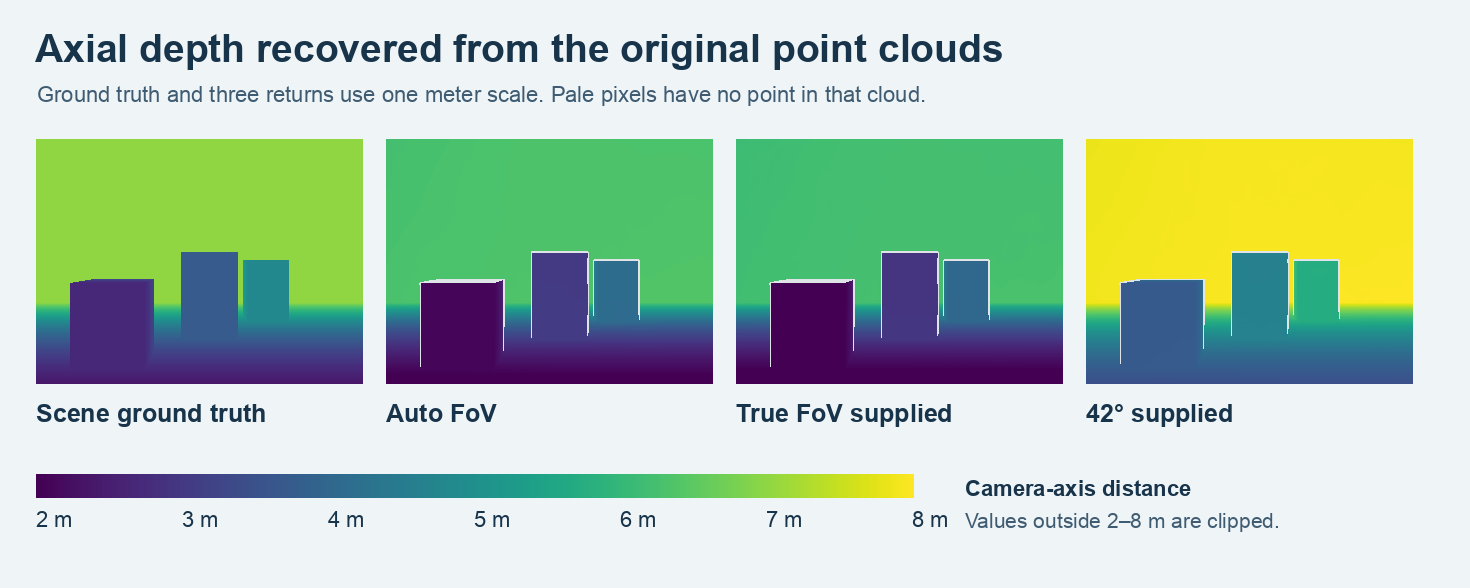
将点坐标投回原图位置后上色,四图共用 2–8 米色阶。浅色的细缝代表该回执的 PLY 里缺少对应点。
看点坐标的 X/Z 与 Y/Z,它们排在规则的像素网格上。用这些斜率的间距换算水平和垂直焦距,假定主点居中,然后用原图 RGB 校验每个投影位置。三份里面,投影偏离像素中心的最大值都小于 0.00011 像素。用 视场角 = 2 × atan(图像宽度 / (2 × 水平焦距)) 就可恢复点云使用的水平角。两次指定角度的结果都编码了所传的数值。
尽管三次都传 apply_mask: false,且返回的三张掩膜全白,PLY 的实际点数分别是 303,255、303,241、304,134。图总共有 307,200 个像素。各组统一取场景真值和三个点云都有值的 303,241 个像素。导出一份点云做量测时,以实际读到并找到位置的点为准。选定验收区域时,可在对应平面的内部取样,将物体轮廓附近的像素单独记录,以便区分平面上的距离偏差与边缘缺点。
在缩放前先看远近比例
| 请求 | 点云反推 FoV | 近面中位深度 | 中面中位深度 | 远面中位深度 | 远深度 ÷ 近深度 |
|---|---|---|---|---|---|
| Blender 真值 | 58.72° | 2.690 m | 3.720 m | 4.795 m | 1.783 |
| 自动 | 57.02° | 2.098 m | 3.035 m | 4.115 m | 1.961 |
| 给真实水平角 | 58.72° | 1.995 m | 2.931 m | 4.012 m | 2.011 |
| 给 42° | 42.00° | 3.702 m | 4.639 m | 5.719 m | 1.545 |
三次输出的远近顺序都对了。按真实角传入后,射线方向与原图匹配,近面的中位深度却比原场景近约 0.695 米。要比较不同对象的深度关系,可以把两处中位数做比值。统一乘一个数只能改单位尺度,比值保持原值。若这两个对象都要出现在需要测距的交付里,应在两处分别确认。
用中间标尺拟合,另拿两块检查
已知相机投影下,标尺横跨 45.977 像素。假定标尺面正对相机,用像素宽乘预测的标尺中位深度,再除以点云的水平焦距,得到预测宽度。用已知宽度除以预测宽度,得到整份点云共用的乘数。标尺与刻度部分有 552 个有效像素来取中位深度。真正拿来验收误差的是另一组像素,来自近、远两块的正面,共 33,871 个共同像素。
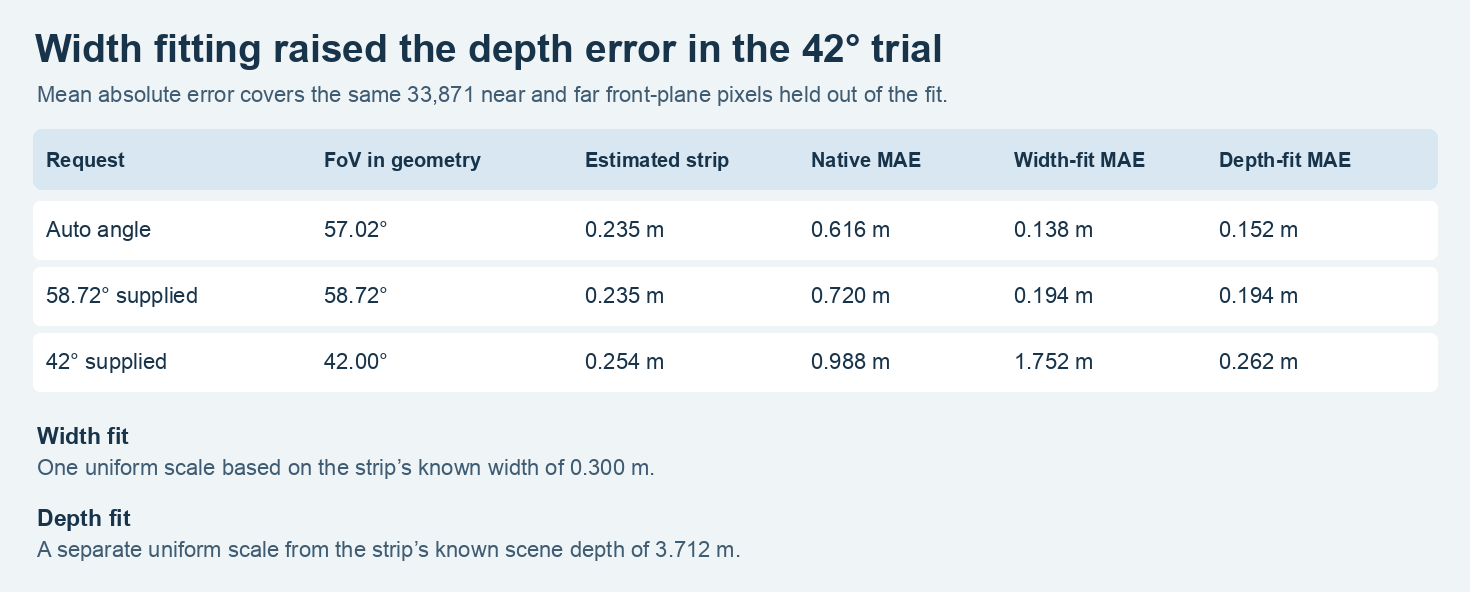
宽度拟合只用已知的 0.300 米宽。另一次深度拟合使用标尺平面的真实距离 3.712 米。两种误差都在没有参与拟合的近、远正面计算。
自动和真实角组都把标尺估成约 0.235 米,整体乘约 1.277 后,另两块的误差均变小。42° 组估成 0.254 米,虽然这个宽度离真值更近,近面和远面却都已经离相机太远。再乘宽度比例放大,两块的平均误差还会增加约 0.765 米。一个标尺可以给整个点云确定一个倍数,射线夹角需要另靠相机参数。
如果手头另有标尺的真实距离,可以用第二种方法拟合。42° 组按 3.712 米匹配标尺深度后,未参与的近、远两面误差降到 0.262 米,远近的比例依然为 1.545。记录用来定尺度的是宽度还是深度,后续更容易复算。另见 MoGe-2 与 MoGe-3 的同机位对照,那次固定相机再对比两个版本。
给每个要量的对象单独留一笔误差
这张图的近面面积更大,在未参与拟合的样本中占 24,372 个像素,约 72%。因此,合在一起求平均会更多反映近面。按标尺宽度修正后,自动组的近面中位为 2.680 米,比真值只近约 0.010 米,远面中位却到 5.256 米,仍然比真值远约 0.461 米。真实角组用同一方法后,两个中位分别为 2.548 米和 5.125 米,远面的偏差较小,近面偏差较大。
复核场景量测时,把每个对象的误差和全图平均值一起存下。记录图像像素尺寸、输入与从点云得到的视场角、使用的尺度锚点和实际验收区域。比如项目需要同时展示商品前沿和靠后的接口,就分别检查这两个深度,再决定数据能否满足展示或距离要求。只看由大面积近面拉低的平均误差,容易漏掉远处的小对象。
常见问题
能直接拿镜头说明书里的视场角用吗?
需要的是实际发出去的那张图的水平视场角。裁切会改变图像跨越的范围,也可能改变图中心与主点的关系。本次采用完整渲染图,主点居中。若要复核现场量测,随图保留焦距、裁切信息和单位。
应该量 PNG、PLY 还是 GLB?
深度预览适合先看边界。本文用 PLY 里的点回算到像素,再与已知深度对照。做网格导入则核对 GLB,尺寸最终按用得到的部位分别验证。
有一个已知宽度,能推算出背面吗?
统一缩放只改变可见重建的尺子。若需要背面的形状或尺寸,还要采另一张能看见背面的输入或做现场量测。
觉得有用?分享给更多人