生成的 GLB 有零法线怎么修?12 字节实测
定位并修复真实 GLB 的零法线,验证只改 12 个二进制字节,附可运行脚本、规范报告和 Blender 画面对照。
挎包在 Blender 里看起来能用,Khronos glTF Validator 却拒绝了这份 GLB,因为有一条法线是零向量。我们追到实际访问器,发现对应顶点只被一个零面积三角形引用。取同一三角形其余两条法线的和,归一化后替换这一条。修复只改变了二进制块里的 12 个字节,93,352 个三角面原样保留,验证错误消失。两张 Blender 对照图的像素也完全一致。下面把定位、修改和复核连起来做一遍。
先说结论
- 原始 TRELLIS.2 GLB 在图元的 NORMAL 访问器上报
ACCESSOR_VECTOR3_NON_UNIT。出错的是 70,577 个顶点位置中从零开始编号的第 50,095 个。 - 替换向量由同一三角形另两个顶点的法线相加再归一化得到。只改了二进制块里的 12 个字节,位置、UV、索引和图片数据均与原件一致。
- Khronos 验证从一项错误、零警告变为零错误、零警告。三处精确零面积三角形仍然存在,这次没有删索引。
- 两份都导入 Blender 4.5.9 LTS,网格和材质统计一致。在两组 470 × 350 的 Cycles 画面中,对应像素的 RGBA 值全部相同。
1. 保留原件,读完整的报错
输入是 TRELLIS 与 TRELLIS.2 对比里的挎包。原文件 4,380,648 字节,有一个图元、位置、UV、法线访问器和三角形索引。它能在 Three.js 和 Blender 打开,所以我们有可看的交付结果。规范验证则给出了另一个信号,指出文件的实际数据有缺陷。
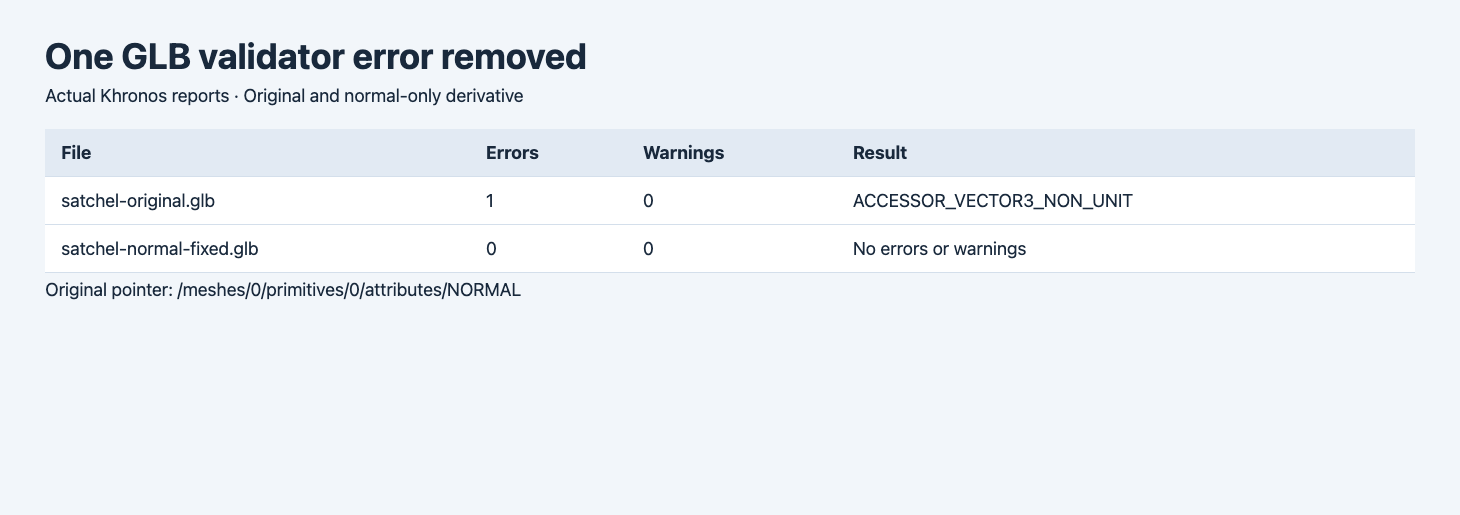
表格来自实际运行的验证报告,显示总错误数、警告数和原件报错位置。
报错路径为 /meshes/0/primitives/0/attributes/NORMAL。消息列出访问器标量分量 150285 到 150287。把第一个分量索引除以三,得到零基向量索引 50,095。单位法线的长度应为一。零向量无法通过除以自身长度变成单位向量,所以需要先查它在哪个面上、周围法线怎样。 Khronos 验证器问题定义
npm install --global @gltf-transform/[email protected]先验证未经编辑的原件。保存报告,再到编辑器里查看。若先经过导出器,其他字段也可能改变,原始错误的位置会变得难追。
gltf-transform validate satchel-original.glb2. 找到使用该顶点的三角形
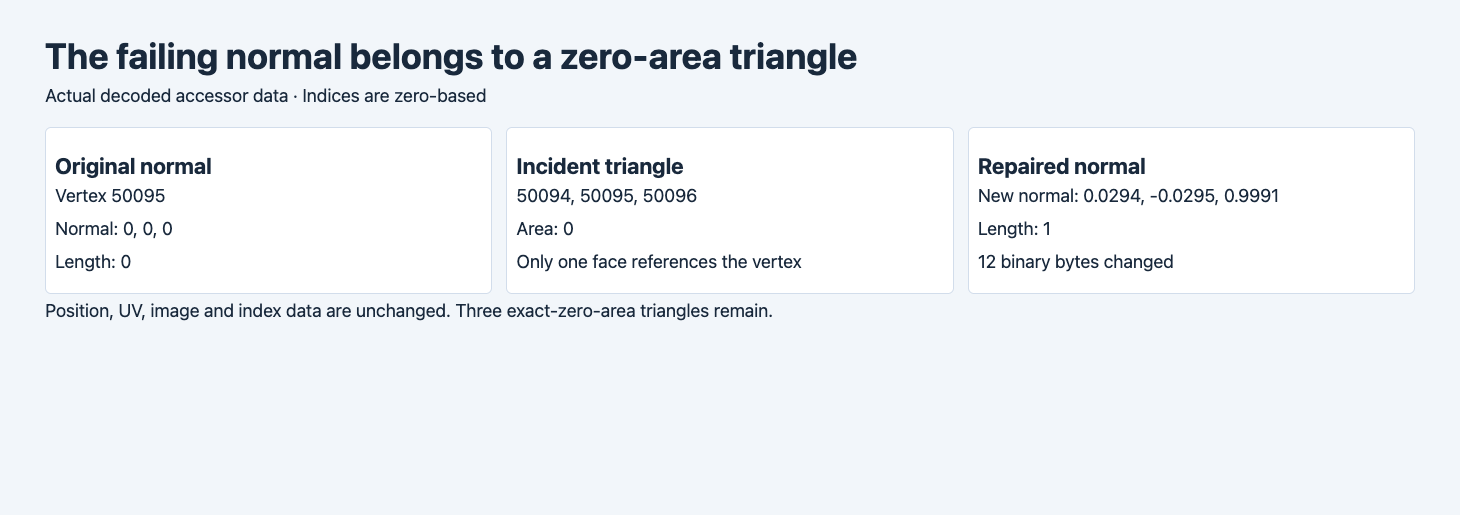
诊断图来自真实访问器。顶点和访问器编号从零开始。
图元的 NORMAL 指向访问器 3,有 70,577 组 float32 三维向量。索引共 280,056 项,也就是 93,352 面。我们筛选所有引用 50,095 的面,只找到一处,编号为 50,094、50,095 和 50,096。首尾两个索引的位置重合,两条边的叉积长度为零。这个结果确定了修复范围。模型生成时怎样得到零向量,本次没有测。
三角形另外两条法线非零,方向接近。求和并归一化后约为 [0.02940, -0.02951, 0.99913]。选择该方法是因为这条法线只出现在这一处零面积面上。如果是多个有效面共享的可见顶点,要根据光滑面、硬边和预期外观另行重算法线。改之前保留原件,改之后再看受光面和边缘。
3. 在明确的二进制布局上另存修复件
下面的脚本用于复现本文已诊断的样本。用一个空目录,放一份名为 satchel-original.glb 的副本。脚本依赖本例的图元与访问器布局。通用工具需要额外支持多图元、稀疏访问器、交错数据、压缩和其他分量类型。示例用断言检查已知条件,避免把另一类文件套进同一修法。
python3 -m venv .venv
. .venv/bin/activate
python3 -m pip install numpyimport hashlib
import json
from pathlib import Path
import struct
import numpy as np
def unpack(data):
magic,version,total,json_size,json_type=struct.unpack_from("<4sIIII",data,0)
assert (magic,version,total,json_type)==(b"glTF",2,len(data),0x4e4f534a)
length,kind=struct.unpack_from("<II",data,20+json_size)
assert kind==0x004e4942 and 28+json_size+length==len(data)
doc=json.loads(data[20:20+json_size])
return doc,bytearray(data[28+json_size:])
def pack(doc,binary):
encoded=json.dumps(doc,separators=(",",":")).encode()
encoded+=b" "*(-len(encoded)%4)
return (struct.pack("<4sII",b"glTF",2,28+len(encoded)+len(binary))
+struct.pack("<II",len(encoded),0x4e4f534a)+encoded
+struct.pack("<II",len(binary),0x004e4942)+binary)
def view(doc,binary,index,dtype,width):
a=doc["accessors"][index]
v=doc["bufferViews"][a["bufferView"]]
expected={"<f4":(5126,"VEC3"),"<u4":(5125,"SCALAR")}
assert (a["componentType"],a["type"])==expected[dtype] and v["buffer"]==0
assert "byteStride" not in v and not a.get("sparse")
return np.frombuffer(binary,dtype=dtype,count=a["count"]*width,
offset=v.get("byteOffset",0)+a.get("byteOffset",0)).reshape(-1,width)
src=Path("satchel-original.glb").read_bytes()
doc,binary=unpack(src)
assert len(doc["meshes"])==1 and len(doc["meshes"][0]["primitives"])==1
p=doc["meshes"][0]["primitives"][0]
assert (p.get("mode",4)==4 and "extensions" not in p
and doc["accessors"][p["indices"]]["count"]%3==0)
norm_id=p["attributes"]["NORMAL"]
position=view(doc,binary,p["attributes"]["POSITION"],"<f4",3)
normals=view(doc,binary,norm_id,"<f4",3)
idx=view(doc,binary,p["indices"],"<u4",1).reshape(-1,3)
bad=np.flatnonzero(np.linalg.norm(normals,axis=1)==0)
assert len(bad)==1
vertex=int(bad[0])
incident=idx[np.any(idx==vertex,axis=1)]
assert len(incident)==1
triangle=incident[0]
coords=position[triangle]
assert np.linalg.norm(np.cross(coords[1]-coords[0],coords[2]-coords[0]))==0
before=normals[vertex].tolist()
neighbors=normals[triangle[triangle!=vertex]].astype(float)
replacement=neighbors.sum(axis=0)
replacement/=np.linalg.norm(replacement)
normals[vertex]=replacement
area=np.linalg.norm(np.cross(position[idx[:,1]]-position[idx[:,0]],position[idx[:,2]]-position[idx[:,0]]),axis=1)
repair=pack(doc,bytes(binary))
Path("satchel-normal-fixed.glb").write_bytes(repair)
fixed_doc,fixed_binary=unpack(repair)
original_doc,original_binary=unpack(src)
assert doc==original_doc==fixed_doc and binary==fixed_binary
diff=[i for i,(a,b) in enumerate(zip(original_binary,binary)) if a!=b]
buffer_offset=doc["bufferViews"][doc["accessors"][norm_id]["bufferView"]]["byteOffset"]
offset=buffer_offset+doc["accessors"][norm_id].get("byteOffset",0)+vertex*12
assert all(offset<=i<offset+12 for i in diff)
receipt={"normal_accessor":norm_id,"vertex":vertex,"incident_triangle":triangle.tolist(),
"incident_triangle_area":0,"exact_zero_area_triangles":int(np.count_nonzero(area==0)),
"before_normal":before,"after_normal":normals[vertex].tolist(),
"after_length":float(np.linalg.norm(normals[vertex])),
"binary_bytes_changed":len(diff),"triangles":len(idx),"positions":len(position),
"original_bytes":len(src),"fixed_bytes":len(repair),
"original_sha256":hashlib.sha256(src).hexdigest(),"fixed_sha256":hashlib.sha256(repair).hexdigest()}
Path("repair-metrics.json").write_text(json.dumps(receipt,indent=2)+"\n")
print(json.dumps(receipt))运行后对派生件重新验证。此样本预期只影响一个顶点的法线,长度为一,二进制有效载荷改变 12 字节,三角面仍是 93,352。
python3 repair.py
gltf-transform validate satchel-normal-fixed.glb
改动限于该法线的三个 float32 分量。我们核对了解析后的 GLB JSON 语义相同。序列化文本格式可能变化,12 字节指二进制块里的差异。两份文件总长度相同,完整文件的 SHA-256 不同。交接时保存两个哈希,就能辨认使用了哪一个版本。
4. 用 Blender 导入并渲染两份文件
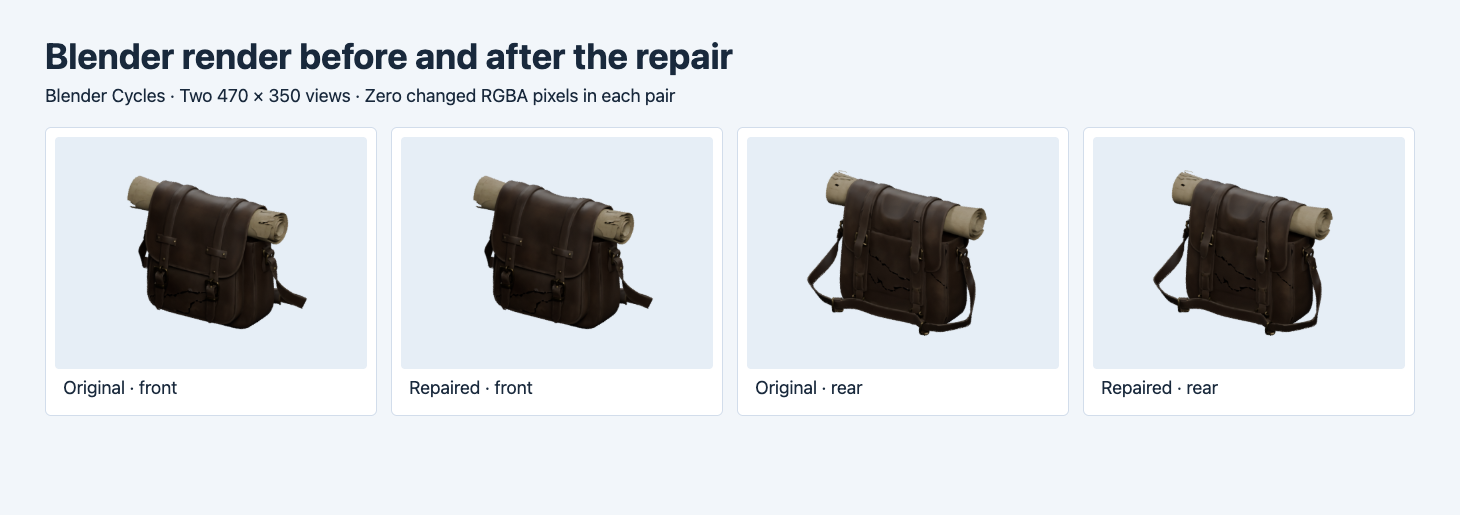
每个视角都在 Blender 4.5.9 LTS 的 Cycles 渲染,同一组前后使用相同相机和灯光。
把原件和派生件分别导入空场景。两份都返回 FINISHED,各有 70,577 个顶点、93,352 个三角面、一层 UV 和一个材质,且都有自定义法线。两组 470 × 350 画面逐像素比较解码后的 RGBA。每组 164,500 个像素,差异数是零。这两组渲染支持原画面保持一致。换引擎、灯光或更近的角度时,可以用目标条件再查。 Blender glTF 导入算子
| 检查项 | 原件 | 修复件 |
|---|---|---|
| 文件字节 | 4,380,648 | 4,380,648 |
| Khronos 错误 / 警告 | 1 / 0 | 0 / 0 |
| Blender 顶点 | 70,577 | 70,577 |
| Blender 三角面 | 93,352 | 93,352 |
| 精确零面积的索引三角形 | 3 | 3 |
我们按存储的位置和索引计算叉积长度为零的三角形,这项诊断独立于验证器的问题汇总。若交付要求完全没有退化面,这份文件仍需做几何清理。删除三角形或合并顶点后,重新验证拓扑、UV 和实际画面。此次只修法线,保留了原索引。
判断哪一步需要另做派生
纯展示项目可以先看渲染和运行时提示。碰撞、打印或精细编辑会用到网格连通关系,要对零面积面单独排查。在这个样本里,重合的位置对应不同索引。只按位置焊接,可能把原本为 UV 接缝或硬边刻意拆开的顶点合在一起。需要焊接或删面时另存一份,再核对边界、UV 与必须保留的部件。
5. 给资产附上验收记录
python3 -m json.tool repair-metrics.json
wc -c satchel-original.glb satchel-normal-fixed.glb
把原件哈希、修复件哈希、验证器版本、报错位置和渲染截图一起存。批量流程里,可以先确认确实出现了预期缺陷,再用限定范围的修改生成新版本。验证结果为零错误说明规范检查通过。项目的面数预算、实物尺寸与交付要求另行检查。 GLB 自动验收实测
可以从 TRELLIS.2 图生 3D 取一份原件,先验证再修改。如果报错与本例不同,先定位对应数据,根据实际缺陷选择修法。
从报错复核到版本交付
做修复前,先把错误的类型、严重级别和路径写入记录。同一条路径有时会报告多个分量,需确认对应一个向量还是多个向量。替换完成后,可以把二进制差异限制在目标向量所在的字节范围,再确认剩余数据不动。面数一致只能证明计数没有变,索引与 UV 的字节一致才说明相关内容确实保留。
接收方如果使用 Blender 之外的引擎,可以用相同的前后对照再跑一次,保存对应渲染器、材质设置和错误日志。只要可见结果或导入提示有变化,就把它和规范结果一起复核。修好的法线版本有自己的哈希,后续几何清理也应另存版本,便于在出现新问题时恢复到已验证的文件。
常见问题
要把所有法线都归一化吗?
先区分零向量和长度略有偏差的非零向量。零向量归一化也得不到方向。全量修改可能改变明暗,先查具体报错并对照渲染再决定。
零错误就没有退化面了吗?
此次清除了报告里的法线错误,单独几何检查仍发现三处精确零面积。碰撞、打印和拓扑需要各自的验收。
12 字节是整个文件的差值吗?
它指 GLB 二进制块里的精确修改数量。解析后的 JSON 数据相同,完整文件的哈希不同。保留两个哈希就能追溯交付的是哪一份。
觉得有用?分享给更多人