2027 Meshy 单动作与多动作绑定实测:骨架、连击与导出差异
用同一份机器人 GLB 实测 Meshy 单动作与多动作绑定,比较实际费用、24 关节骨架、GLB 和 FBX,并展示连击的前臂拉伸。
同一个 21,833 面的机器人,Meshy 单动作绑定实扣 $0.32,交付骨架和一段连击。多动作绑定实扣 $0.44,把连击和待机分别交付为 GLB 与 FBX。两份连击 GLB 在 1.72 秒都出现了前臂附近的片状拉伸。五份导出的 GLB 也各有六条校验错误。下面按原始文件、同帧截图和 Blender 导入记录,看看接口返回之后还需要验收什么。
先说结论
- 多动作结果有两个带动作 ID 的条目。每条各有一份动作 GLB 和 FBX,两个条目的绑定模型链接各自独立,下载的两份 GLB 字节完全相同,两份 FBX 也是如此。
- 五份输出 GLB 都是 21,833 个三角面,皮肤使用同一套 24 个关节的顺序和父子关系。两份动作 92 均为 66 个通道、约 2.867 秒,解码后的大多数通道数值有差别。
- 两份连击都能在 Three.js 中播放,1.72 秒画面里都能看到前臂旁的片状拉伸。五份输出另有六条非单位向量错误和一条警告。
- 两条路线都拒绝了原来的 50 万面模型。完成的两次试验使用同一份带贴图的减面结果,角色身高、骨架模板和手指开关一致。
同一个角色,只改变动作请求
我们选用混元智能拓扑与 Tripo Remesh 实测里那只银色机器人。原始混元 GLB 有 500,000 个三角面。2026 年 11 月 14 日把它交给两个接口,均收到上游 422,错误详情写明实际面数和 380,000 个三角面的上限。Meshy 官方直连接口文档也列出 380,000 的限制,把超限请求描述为 400。通过 SandBase 处理失败时,把原始错误详情和状态一起保存,便于区分面数超限、姿态失败和其他输入问题。Meshy Rigging API 文档
随后复用之前 Tripo 请求 20,000 面并开启贴图烘焙的产物。这个输入实际有 21,833 个三角面,原文件 6,449,244 字节,内嵌两张图片,未绑定骨架,也没有动画。记录请求目标与结果面数这两个字段,再按实数预检,才能在上游处理前发现超限。
两次完成的请求都使用这份减面文件,角色估计身高填 1.7 米,骨架模板为 meshyrig,关闭手指骨。SandBase Meshy 单动作绑定设置 enable_animation: true 和 animation_action_id: 92。SandBase Meshy 多动作绑定设置 animation_action_ids: [92, 0]。两边共用动作 92,便于逐帧比较。多动作请求再加一个 ID 为 0 的待机,检查额外动作是怎样交付的。
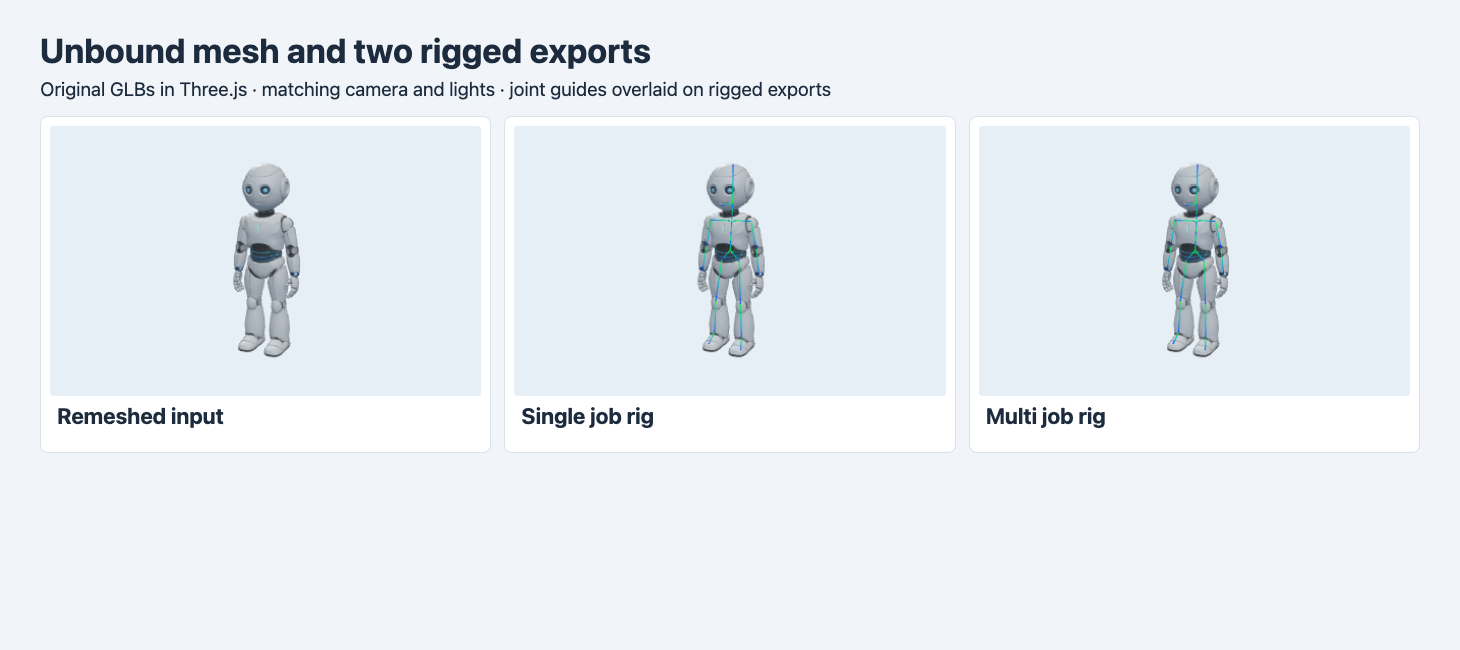
左侧是减面后的输入,中间和右侧是两个接口原样返回的绑定 GLB,Three.js 在模型上叠加了关节引导线。
下载前先分清响应字段
单动作返回一个条目,url 和 fbx 对应已绑定模型,animation_glb 和 animation_fbx 对应动作。多动作返回两个带 action_id 的条目,此时 url 是动作 GLB,animation_fbx 是动作 FBX,rigged_glb 和 fbx 指向该条目附带的绑定文件。两条结果的下载链接不同,我们分别下载并按格式比对,确认 SHA-256 一致。同样名为 url,在两个接口的输出里用途不同。按统一字段名直接存盘,可能把动作文件写到绑定模型的位置。
| 路线 | 请求动作 | 绑定文件对数 | 动作文件对数 | 已结算费用 |
|---|---|---|---|---|
| 单动作 | 92,Double Combo Attack | 1 | 1 | $0.32 |
| 多动作 | 92,Double Combo Attack;0,Idle | 1,对同格式文件按哈希去重 | 2 | $0.44 |
多付的 $0.12 是这两次已完成请求之间的差额。原始建模与减面是先前的独立任务,费用没有计入。两次被拒的调用在本次能查到的回执里没有已结算金额。我们也没有发两次单动作调用,因此这里没有两单总价或耗时的对照。实际评估项目成本时,可以同时记录请求的动作数和通过验收的动作数。
后端保存结果时,按模型、动作 ID 和文件用途建立清单,给下载结果分配持久的资产编号。处理多动作数组时检查重复 ID 和缺失项。合并保存重复的绑定文件时,按文件哈希去重。JavaScript 里不要用 if (item.action_id) 判断有没有动作,因为 ID 0 是有效的 Idle。如果游戏流程要求一份角色文件挂载全部片段,需要再做合并,并按目标导入器核验合并产物。
看同一个连击在相同时间怎么变形
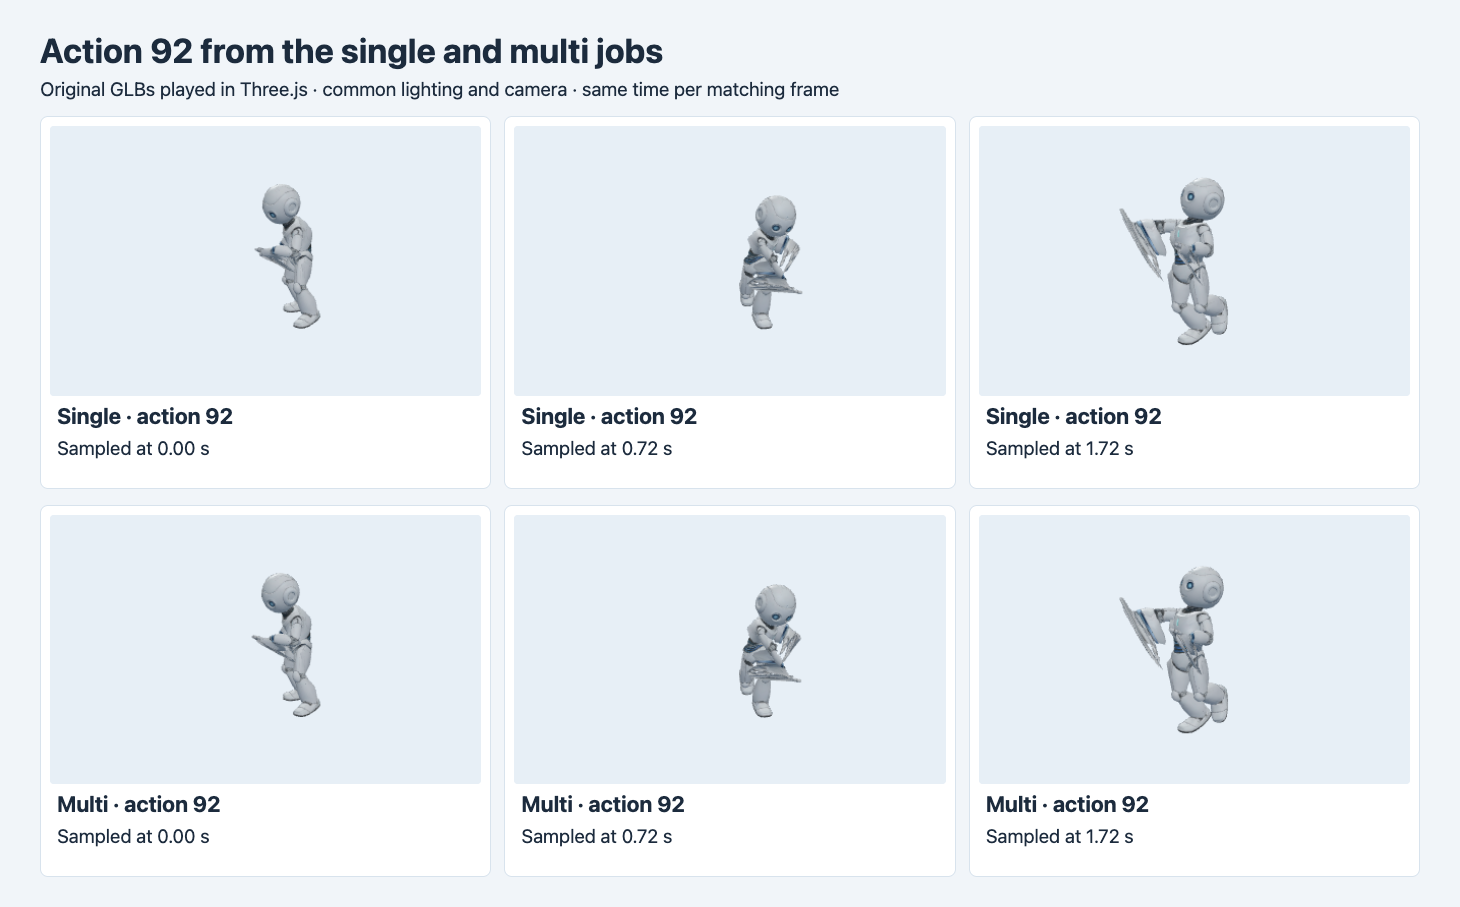
上排来自单动作,下排来自多动作。相机、灯光和取帧时间一致,分别为 0.00、0.72、1.72 秒。右侧一列可以看到两份文件都有前臂附近的片状拉伸。
我们解析了原始 GLB。单动作的连击文件为 7,543,296 字节,多动作的连击文件为 7,542,940 字节。两份文件各有一个连击片段、66 个动画通道。按目标关节名和通道路径逐一匹配后,66 个通道的时间数组全部相同,只有两个通道的输出数组逐值相同。原始数值里,旋转四元数分量的最大绝对差约为 0.0513,平移分量约为 0.550。这些是文件里的分量差,不能直接当作角度、世界空间米数或表面位移。
两份连击文件里的逆绑定矩阵也有差别。每张图播放的都是文件自己的动作和骨架。选取的三帧里,两者的整体姿势接近,同时能看出局部差异。若要把同一套动作装到另一份骨架上,除了核对关节名字、顺序和父子关系,还要比对关节变换、逆绑定矩阵,以及目标环境中网格实际变形的样子。
机器人前臂是这组画面里最明显的问题。连击到约 1.72 秒时,前臂旁出现一片伸出去的三角形表面。排查时,可以回到绑定姿态定位相邻三角面,再查看肘、腕和躯干附近的顶点权重。任何修改都回到同一动作、同一帧和同一视角复测。这组截图能确认拉伸的位置和时间,本次没有定位到具体是哪项权重、输入拓扑或导出步骤造成的。
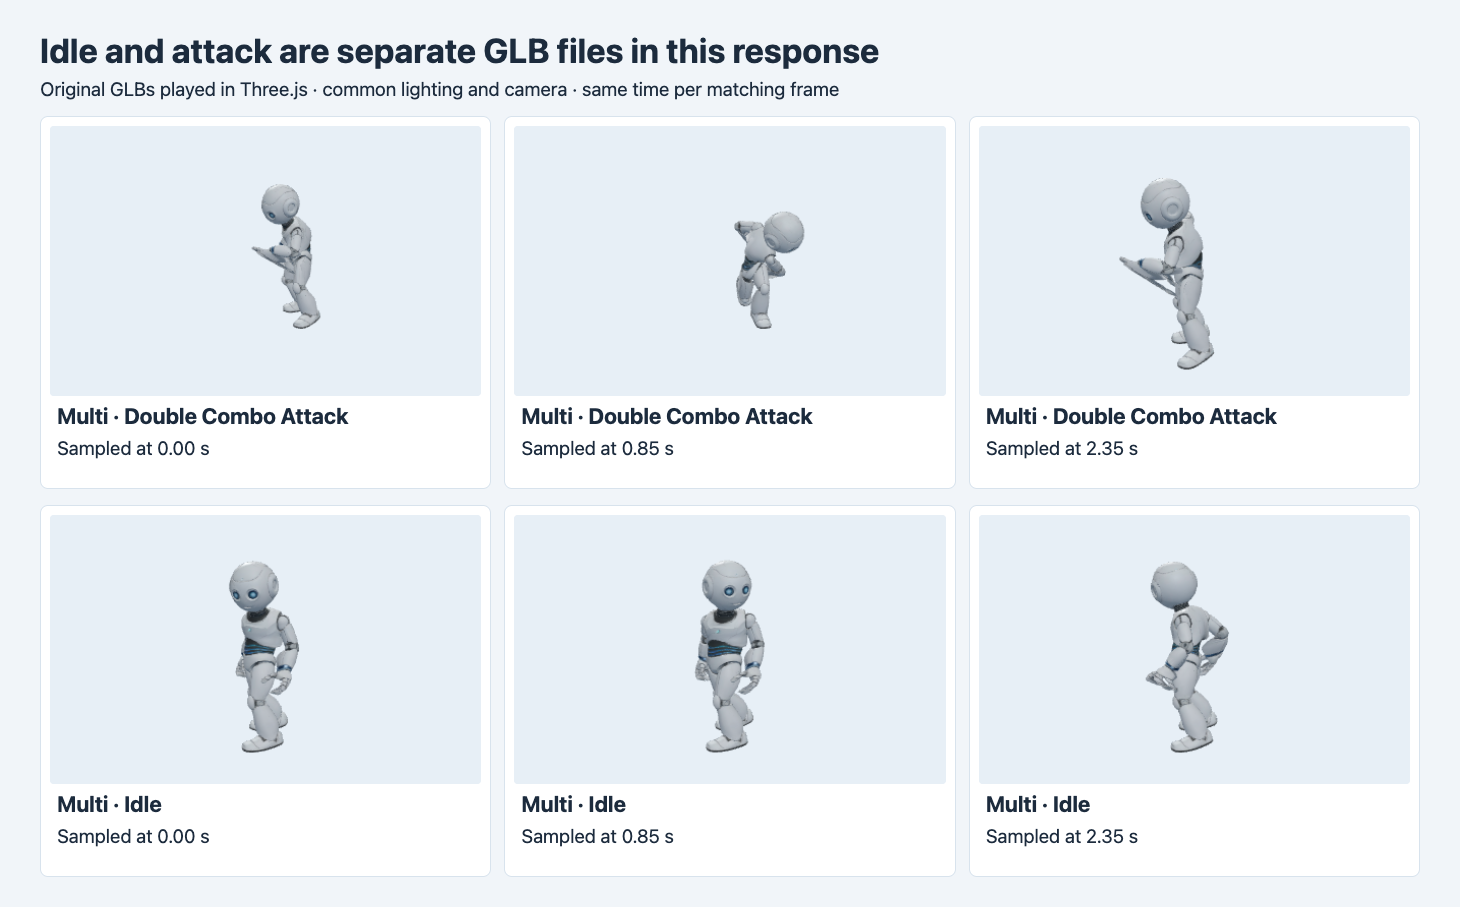
上排为 Double Combo Attack,下排为 Idle,各自播放对应的 GLB,取 0.00、0.85、2.35 秒三帧。
分别验收 GLB 和 FBX
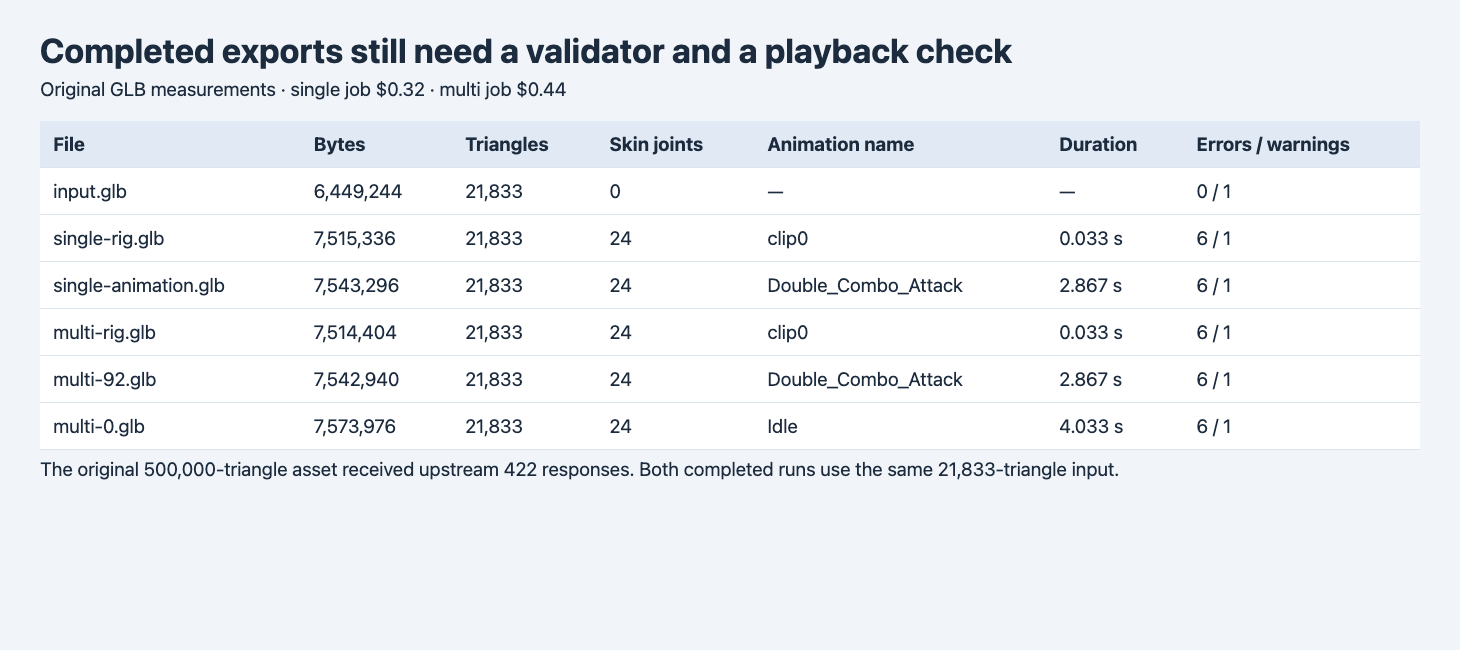
两份绑定 GLB 各自带有约 0.033 秒的 clip0。连击和待机是独立的动作文件。
五份输出 GLB 各报六条 ACCESSOR_VECTOR3_NON_UNIT 错误和一条 NODE_SKINNED_MESH_NON_ROOT 警告。输入文件零错误,有一条关于生成切线空间的警告。Three.js 能播放意味着这次查看器能显示画面。严格导入器可能按校验错误拒收,最好给校验结果单列一项。校验器报出的向量问题也不能用来断定前臂拉伸的成因。
我们还把五份原始 FBX 分别导入 Blender 4.5.9 的空场景。每份都导入一个网格和一个 24 骨骼的骨架。两份连击均为第 1 到第 86 帧,待机为第 1 到第 121 帧。按 30 fps 计算帧间隔,分别是 2.833 和 4.000 秒。GLB 按原始时间数据读取,分别为 2.867 和 4.033 秒。做循环或安排命中事件时,以引擎实际导入的版本来定时间点。
按需要交付的动作选接口
只需要一段展示动作,或想先看看膝、肘、腕会不会拉伸,可以从单动作开始。一个角色已经有明确的动作列表,且下游能接收独立的动作文件,可以用多动作。两种做法都应在提交前记录输入文件哈希、实际面数与骨架选项。结果就绪后保存文件,并逐份查看原始导出。
下面是多动作请求体。把占位地址换成公网可访问、面数低于上限并带有贴图的人形 GLB,在服务端带 Bearer Token 发往 POST https://api.sandbase.ai/v1/run。保留返回的任务 ID,通过 GET /v1/run/{id} 查询状态。调用可能产生费用。
{
  "model": "meshy/rigging/multi-animation",
  "model_url": "https://example.com/assets/character.glb",
  "height_meters": 1.7,
  "skeleton_template": "meshyrig",
  "include_fingers": false,
  "animation_action_ids": [92, 0]
}
建议给输入预检、格式校验和动作验收分别记录状态。面数超限时调整输入。格式校验出错时查看具体字段。某个动作拉伸时,先保留其他通过验收的文件,再决定是否修复这段动作。原始 GLB 的检查步骤见生成 GLB 自动验收。
下载之后,可以按 Godot 角色动画验收教程 在引擎里重放二连击和待机,并对照根骨位移与低位脚趾骨的轨迹。
常见问题
多动作接口把所有片段放进同一个 GLB 吗?
本次响应为每个动作分别返回 GLB 和 FBX。共用的绑定 GLB 是另一个文件,里面带有约 0.033 秒的 clip0。导入前按动作 ID 和字段用途建立文件清单。
都是 24 根骨骼,能直接互换动作吗?
这只机器人输出的骨骼名与父子关系一致,两份连击的逆绑定矩阵仍有差异。把动作迁移到另一份文件或游戏引擎,需要另外验证关节映射和绑定后的实际姿势。
本文调用和已结算费用来自 SandBase。截图使用下载的原始 GLB 渲染,封面为示意图。
觉得有用?分享给更多人